Robotic arm v2
تفاصيل العمل
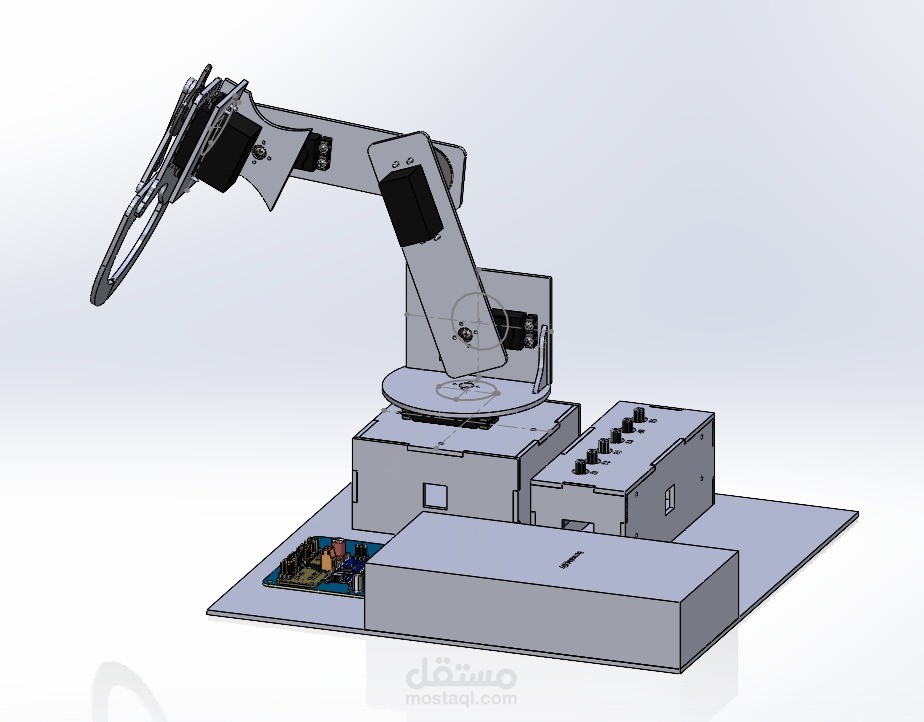
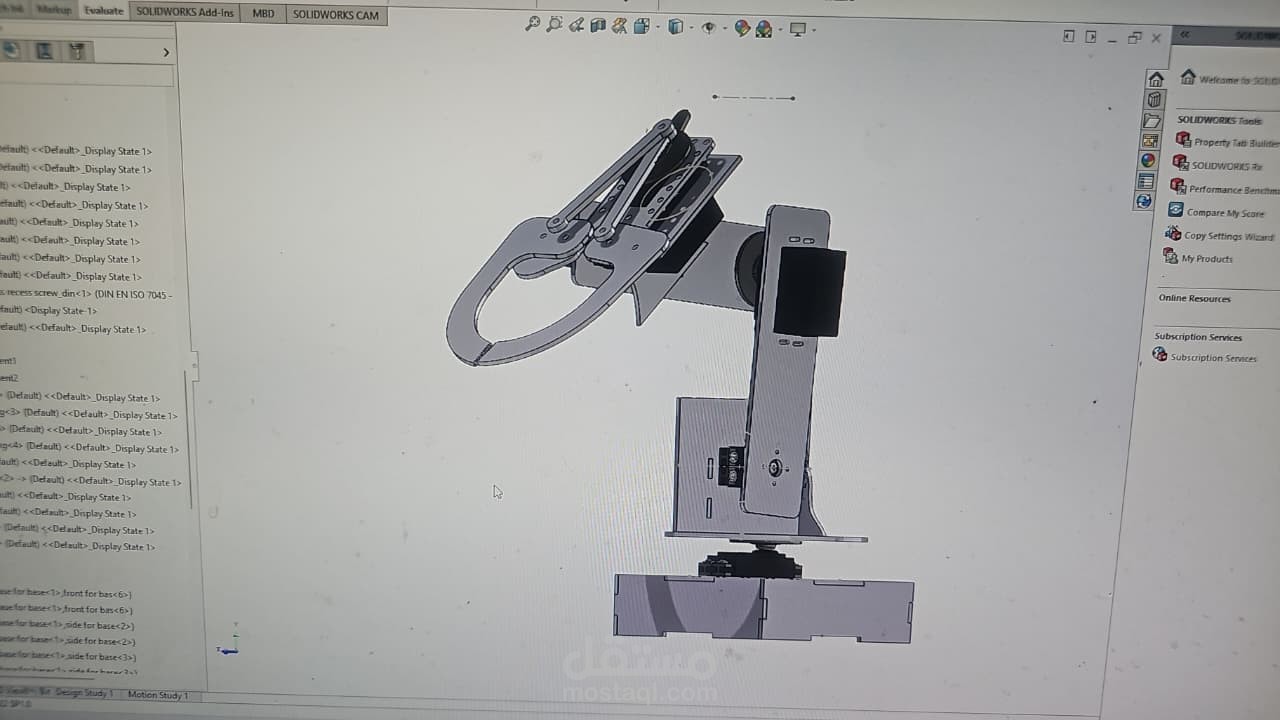
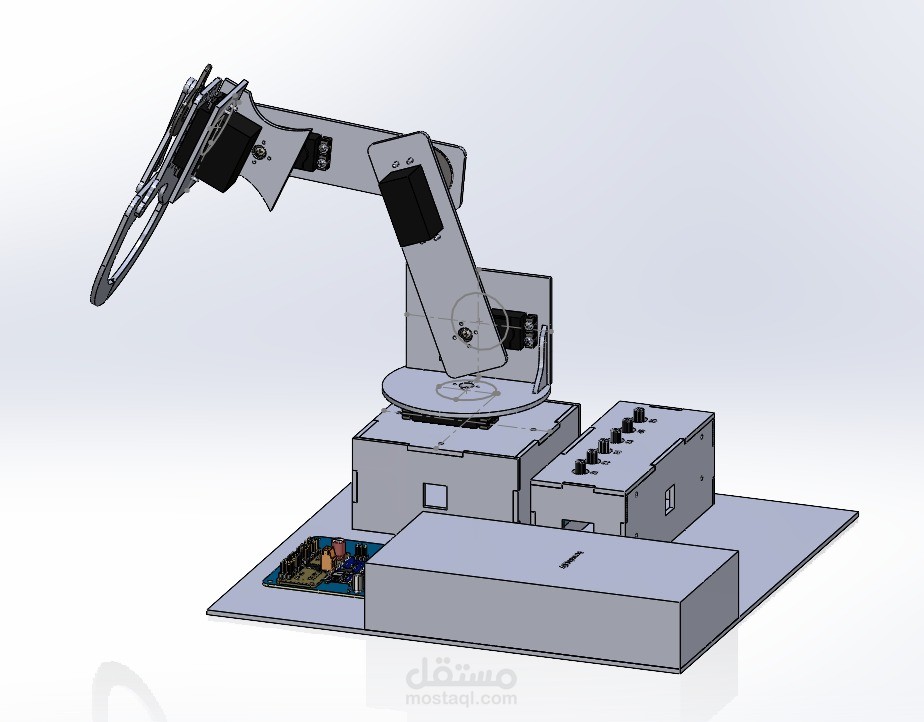
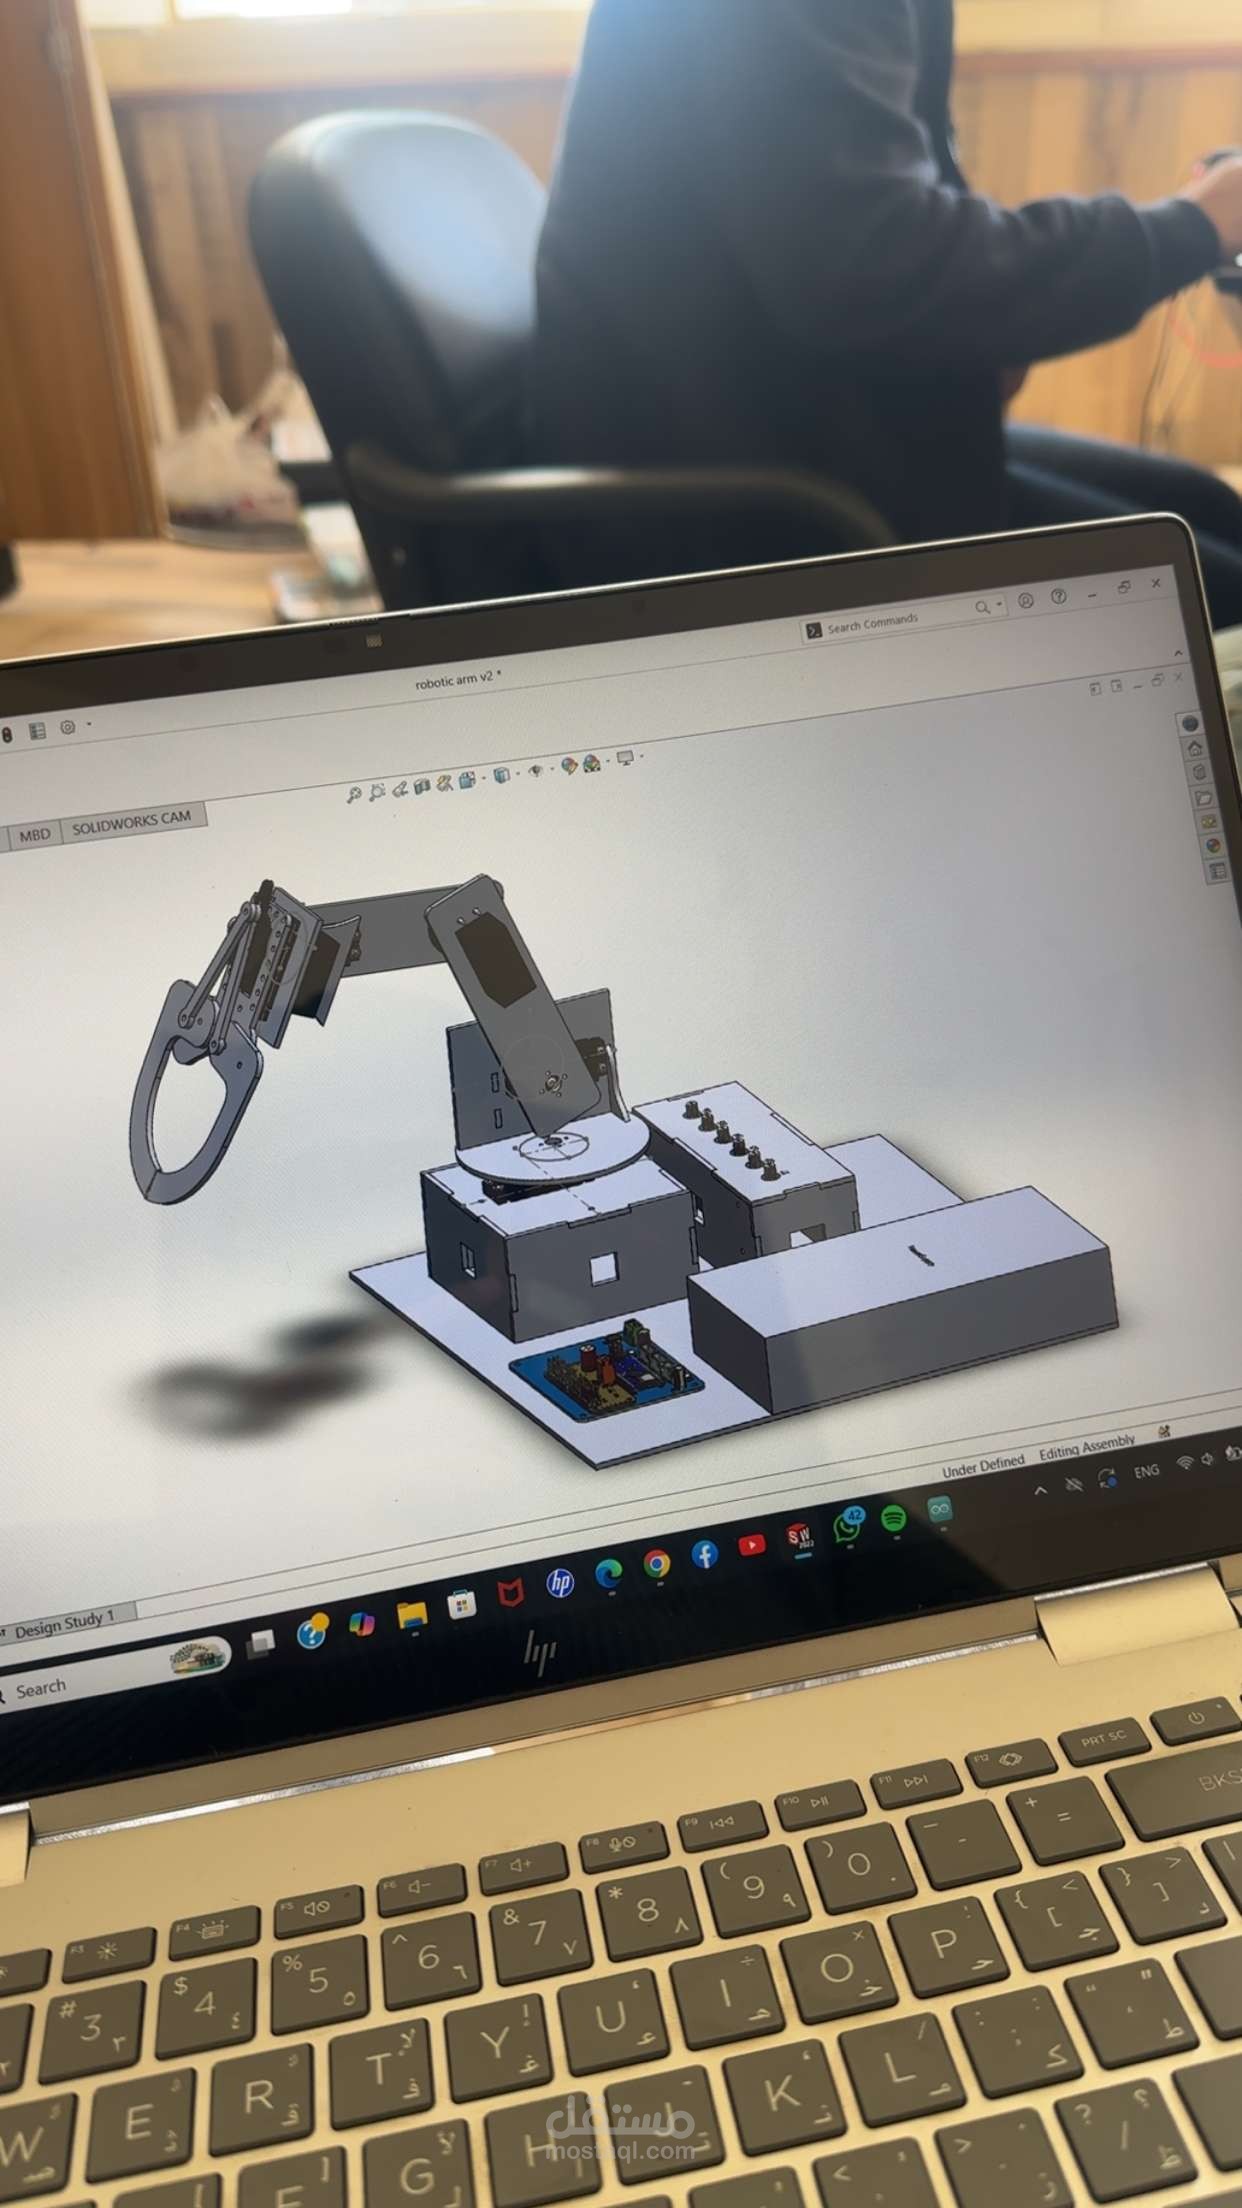
تصميم وتطوير ذراع روبوتية متعددة المحاور (Multi-Axis Robotic Arm) تهدف إلى تنفيذ مهام الحركة والتعامل مع الأجسام بدقة ومرونة.
يركز المشروع على تصميم نظام ميكانيكي متكامل يتكون من قاعدة دوارة ومجموعة من الوصلات والمحاور المتحركة، مع دمج المحركات وآلية الإمساك بالأجسام (End Effector) لتنفيذ حركات مختلفة.
شمل العمل تصميم الأجزاء الميكانيكية باستخدام CAD، وتطوير الهياكل وقواعد تثبيت المحركات، ودراسة توزيع المكونات لتحقيق الاستقرار وسهولة الحركة والتجميع.
كما يتضمن التصميم دمج الأنظمة الإلكترونية ولوحات التحكم ومكونات تشغيل المحركات داخل هيكل مخصص.
يهدف المشروع إلى تطبيق مفاهيم Robotics وMechanical Design وEmbedded Systems، مع التركيز على التكامل بين التصميم الميكانيكي والإلكترونيات وأنظمة التحكم لتحويل التصميم إلى نموذج روبوتي قابل للتنفيذ والتطوير.