ROV (Remotely Operated Underwater Vehicle)
تفاصيل العمل
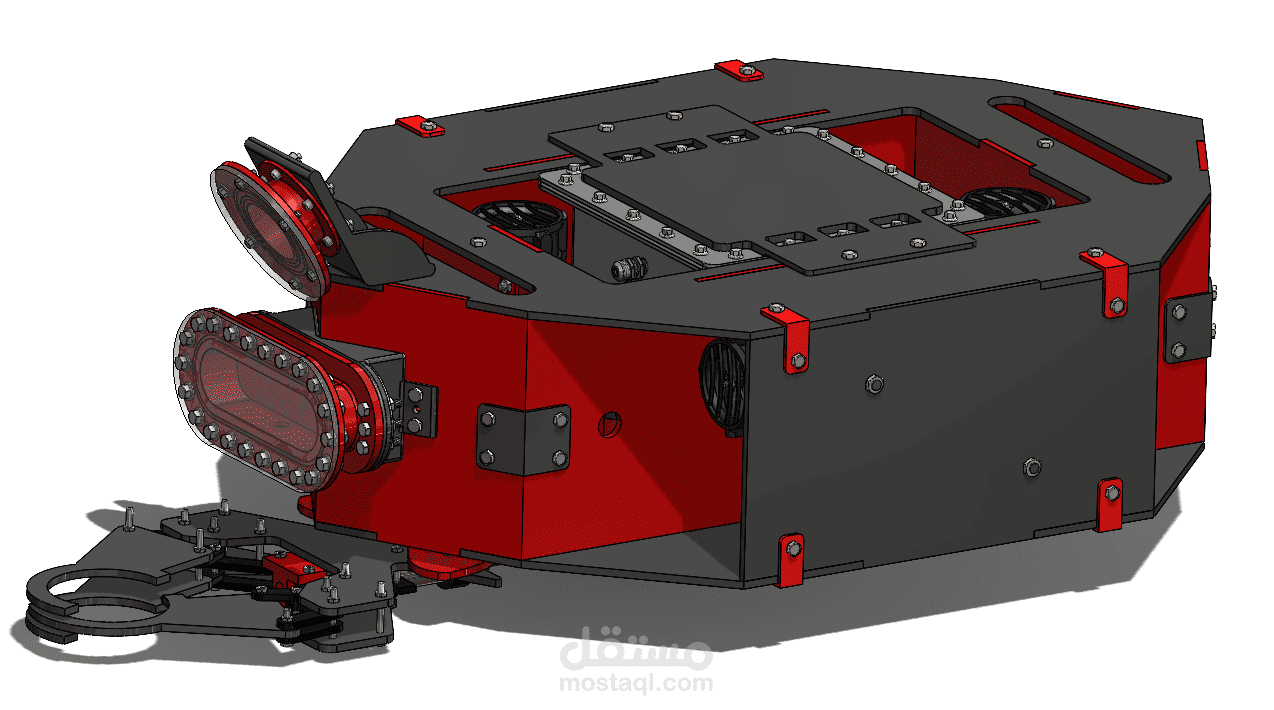
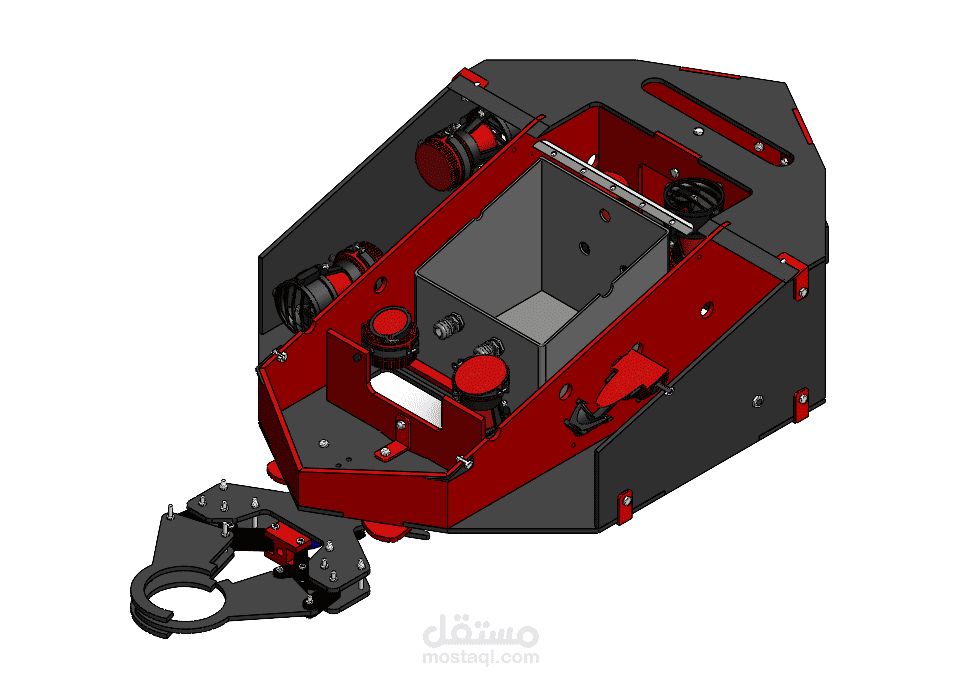
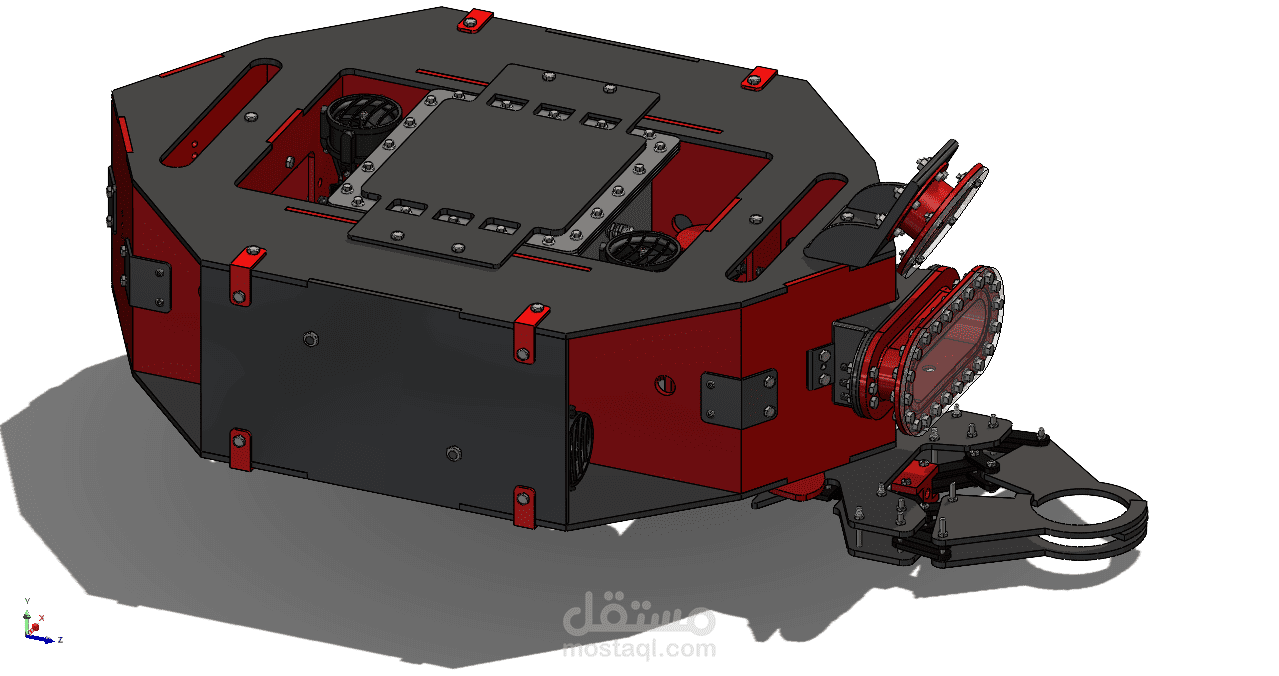
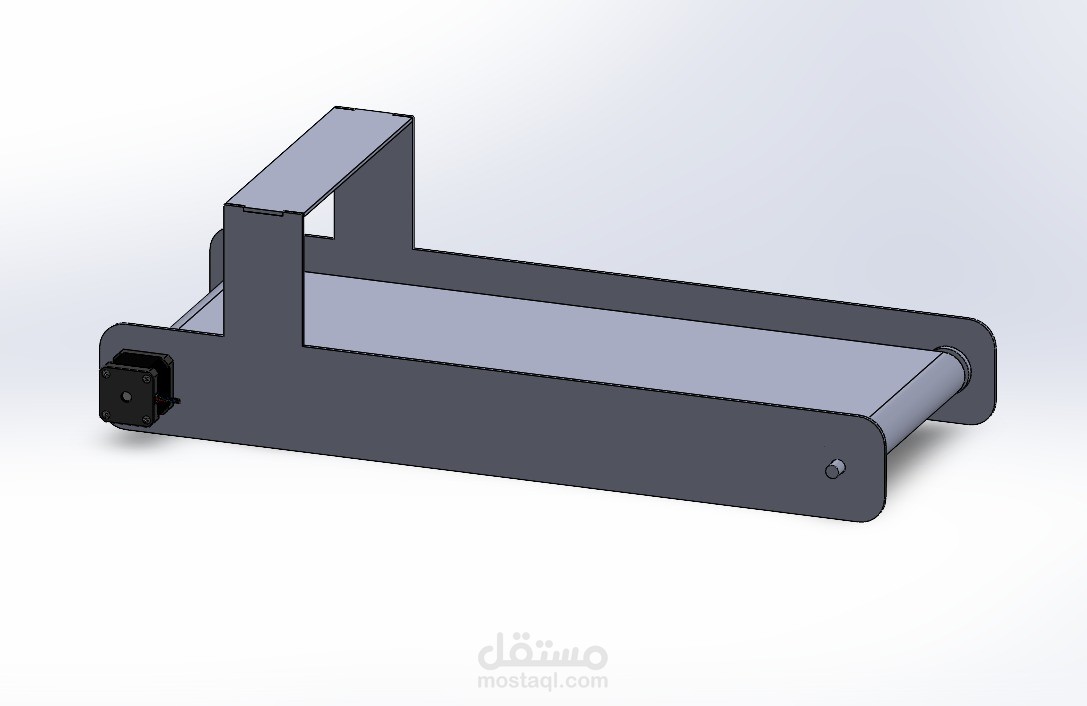
تصميم وتطوير ROV (Remotely Operated Underwater Vehicle) – مشروع روبوت غواص يتم التحكم فيه عن بُعد، بهدف تنفيذ المهام والاستكشاف تحت الماء.
شاركت في المشروع بصفتي Mechanical Lead، وتوليت العمل على التصميم الميكانيكي وتطوير الهيكل وتجهيز الأنظمة المختلفة لتحقيق التوازن والثبات ومقاومة ضغط المياه.
يتضمن التصميم هيكلًا مدمجًا ومخصصًا لاستيعاب المكونات الإلكترونية وأنظمة التحكم، مع نظام حركة يعتمد على 8 محركات دفع (Thrusters)، موزعة إلى 4 للحركة الأفقية و4 للحركة الرأسية، لتوفير حرية الحركة والمناورة تحت الماء.
كما شمل العمل تطوير تصميمات مخصصة لأجزاء الهيكل باستخدام CNC، ودراسة أنظمة الطفو والعزل المائي باستخدام الوصلات المحكمة وO-rings، بالإضافة إلى تطوير آليات ميكانيكية لتنفيذ المهام تحت الماء.
ركز المشروع على دمج التصميم الميكانيكي مع الأنظمة الكهربائية والإلكترونية لتحقيق نموذج ROV عملي وقابل للاختبار والتطوير.