الرئيسية
المستقلين
Mennatullah A.
معرض الأعمال
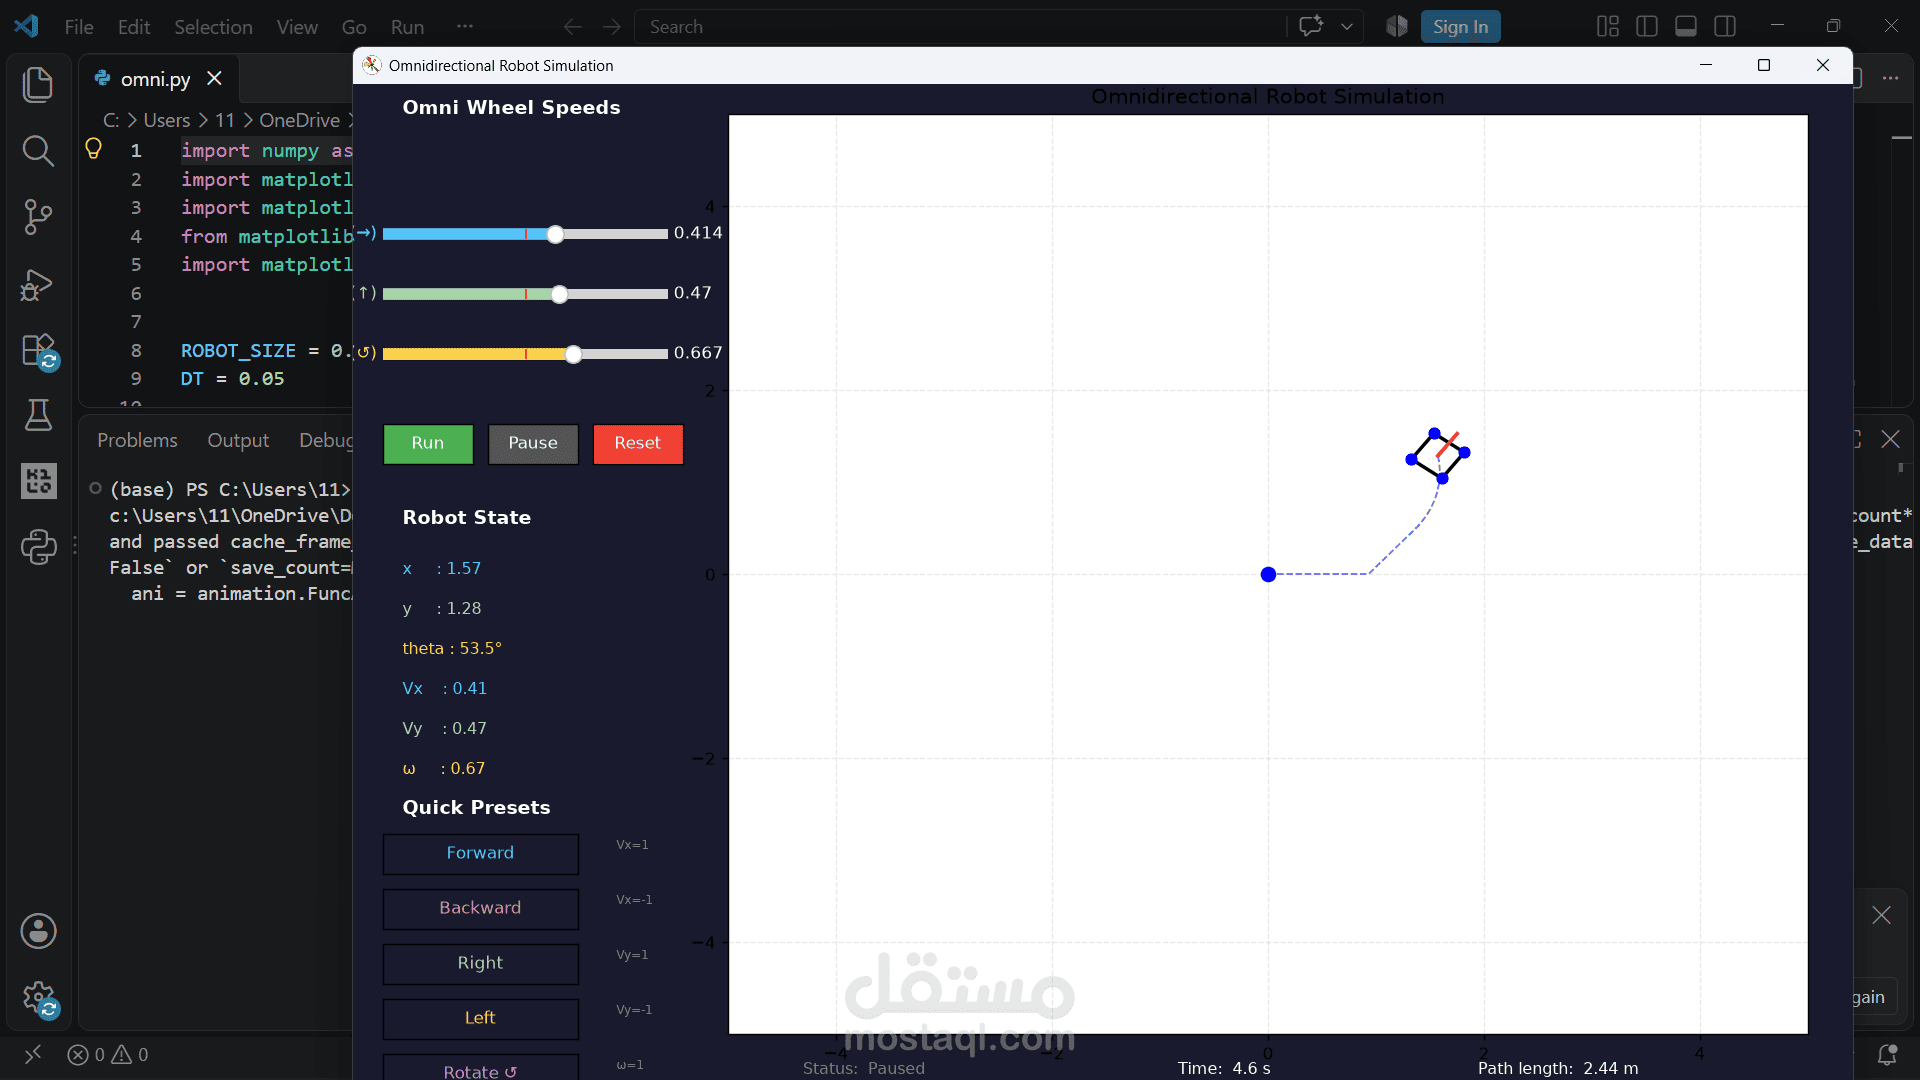
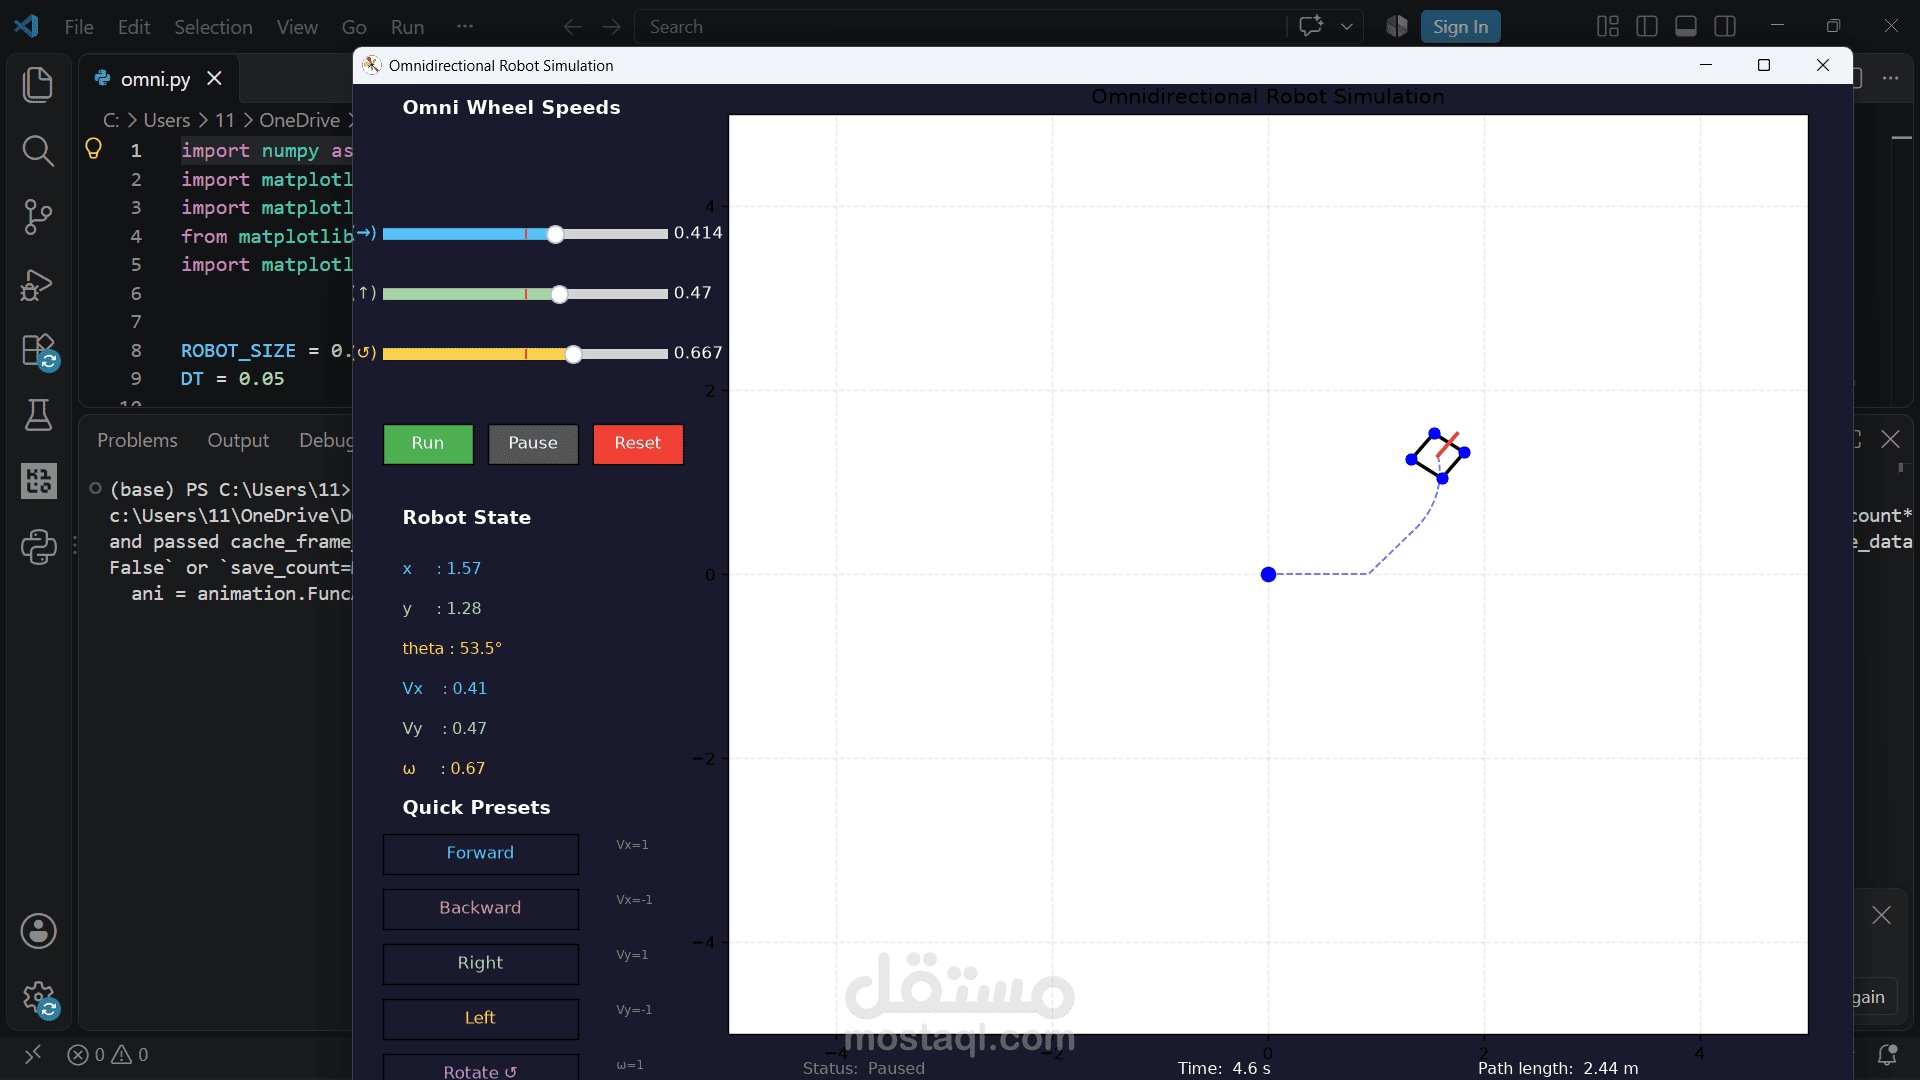
omni directional robot simulator
معرض الأعمال
اطلب عمل مماثل
تفاصيل العمل
omni directional robot simulator
بطاقة العمل
اسم المستقل
Mennatullah A.
عدد الإعجابات
0
تاريخ الإضافة
18/10/2026
تاريخ الإنجاز
27/07/2026
المهارات
بايثون
×