ROS-Based Camera Line Follower
تفاصيل العمل
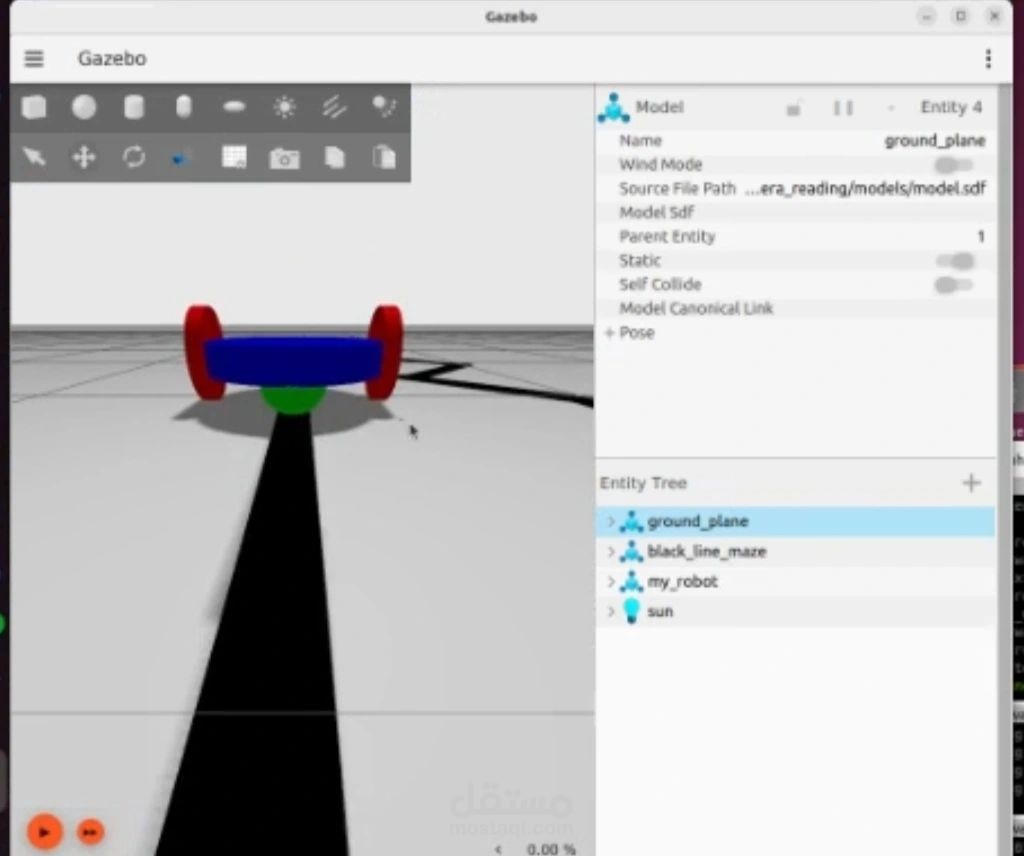
مشروع روبوت متحرك يتتبع خطًا على الأرض بالاعتماد على الكاميرا ونظام ROS. تلتقط الكاميرا صورة المسار، ثم تُعالَج الصورة لاستخراج موضع الخط بالنسبة للروبوت، ويُحوَّل هذا الموضع إلى أوامر حركة تُبقي الروبوت على المسار بشكل مستمر. يوضح المشروع كيف تتكامل الرؤية الحاسوبية مع التحكم في الحركة داخل منظومة ROS.
أهم الجوانب:
التقاط الصور ومعالجتها بتقنيات الرؤية الحاسوبية لاكتشاف الخط
تصميم عُقد (Nodes) في ROS تتواصل مع بعضها عبر Topics
حساب خطأ الانحراف عن الخط وتحويله إلى أوامر سرعة للروبوت
اختبار النظام وضبط سلوكه على مسارات مختلفة
التقنيات: ROS، Python، OpenCV، Computer Vision
لم أحدد هل المشروع يعمل في المحاكاة أو على روبوت حقيقي، ولا نوع المتحكم المستخدم (مثل PID) ولا الكاميرا. إذا أرسلت لي هذه التفاصيل ونتيجة التجربة، أعدّل الوصف ليعكس ما فعلته فعلًا.