Autonomous UAV Flag Detection & Geolocation System
تفاصيل العمل
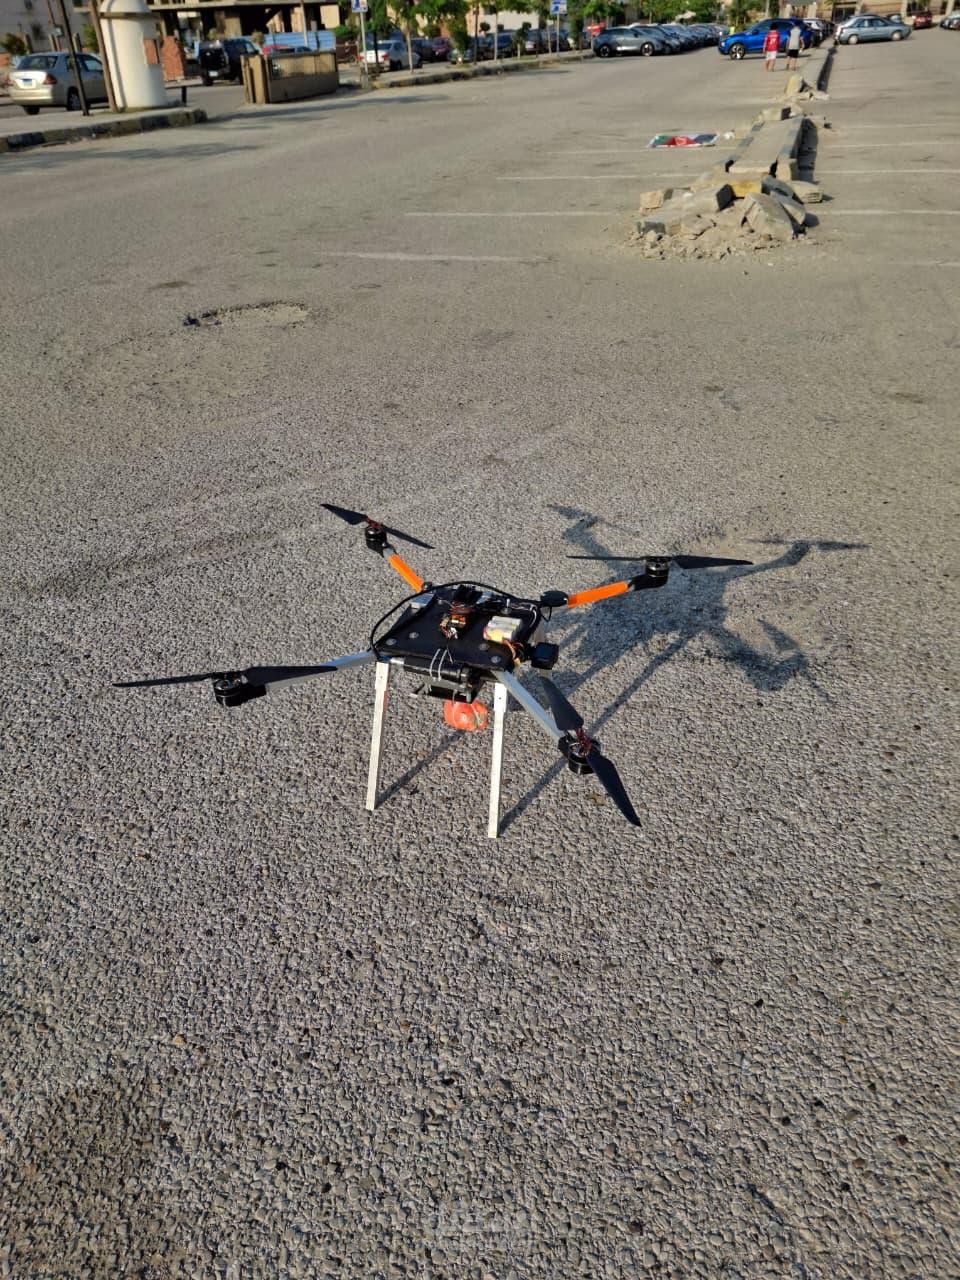
نظام ذاتي متكامل لاكتشاف وتصنيف الأعلام وتحديد موقعها باستخدام طائرة بدون طيار (UAV)
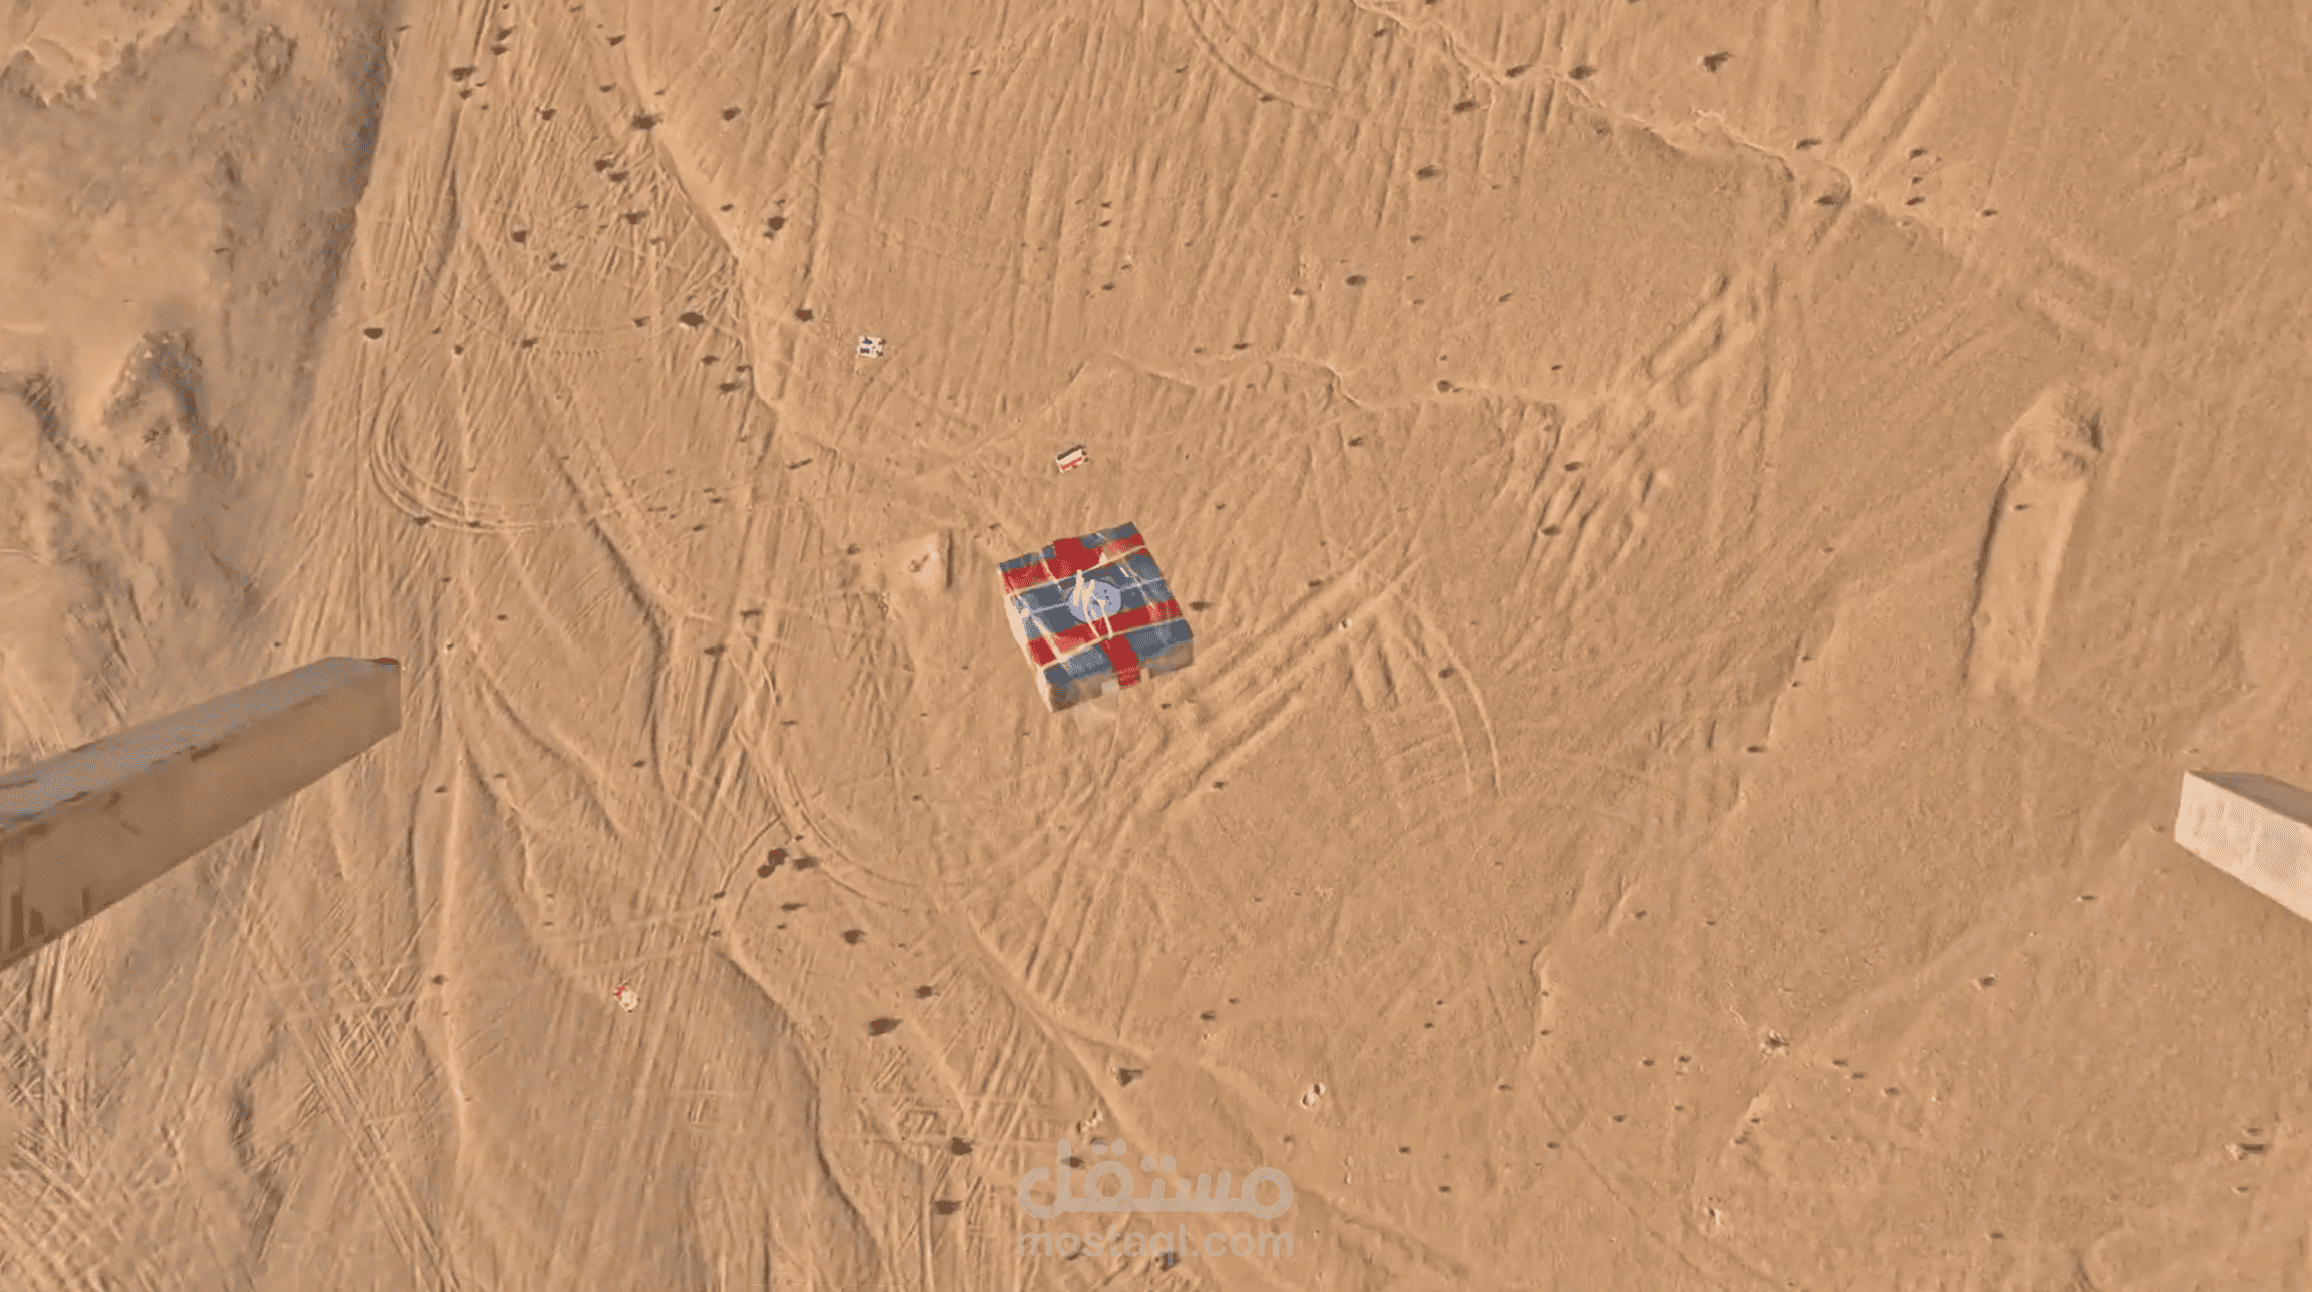
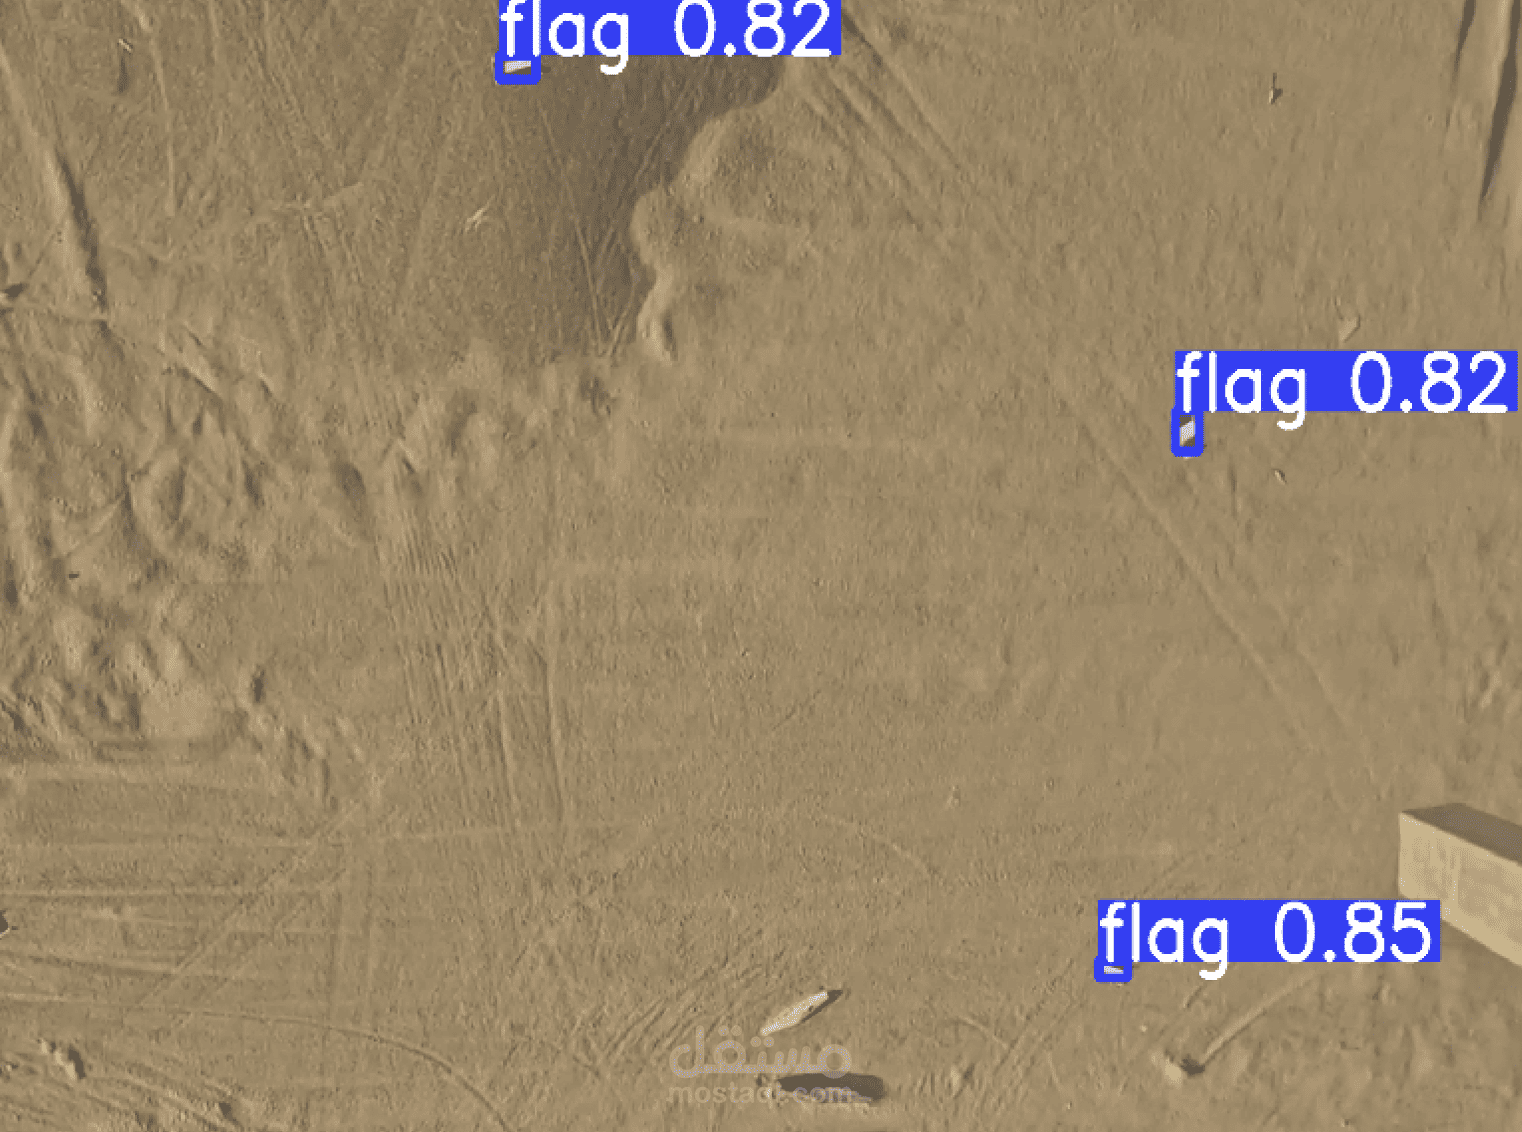
طورت نظامًا متكاملًا للرؤية الحاسوبية والذكاء الاصطناعي مخصصًا للعمل ضمن مهمة طيران ذاتية لطائرة بدون طيار، بهدف اكتشاف الأعلام من الصور والفيديوهات الجوية، التعرف عليها، وحساب موقعها الجغرافي أثناء تنفيذ المهمة.
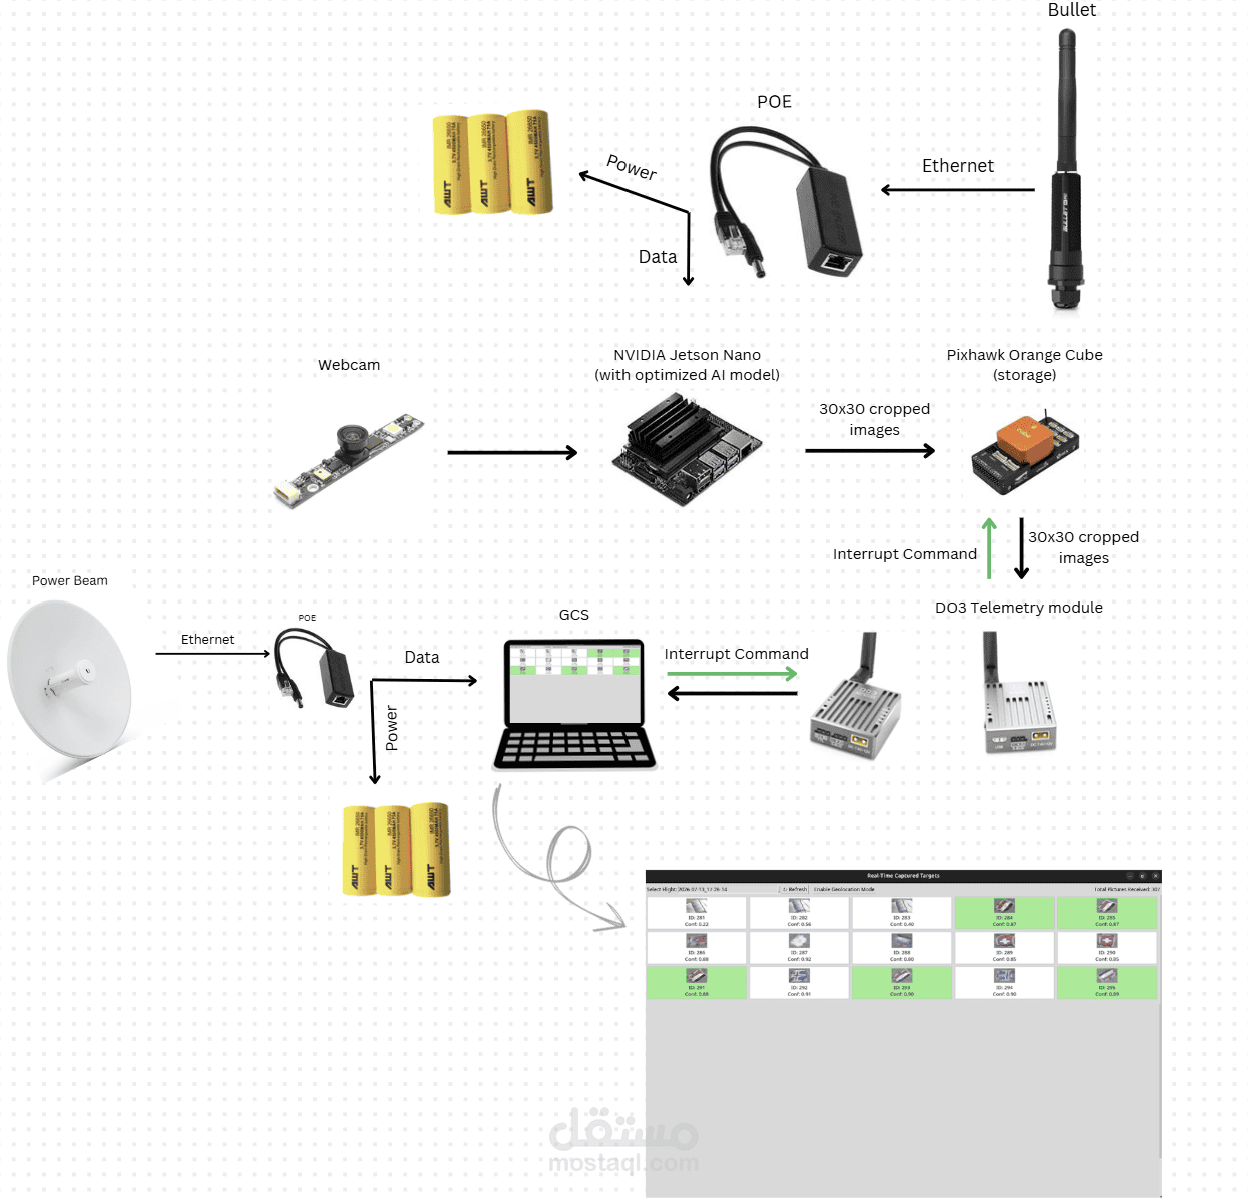
يتكون النظام من عدة مكونات مترابطة، تشمل كاميرا مثبتة على الطائرة لالتقاط الصور أثناء الطيران، وJetson Nano لتنفيذ نماذج الذكاء الاصطناعي ومعالجة الصور على متن الطائرة، ومتحكم الطيران Pixhawk للتحكم في الطيران وتنفيذ المهمة، بالإضافة إلى واجهة رسومية (GUI) لمتابعة الاكتشافات والنتائج والبيانات المرتبطة بها.
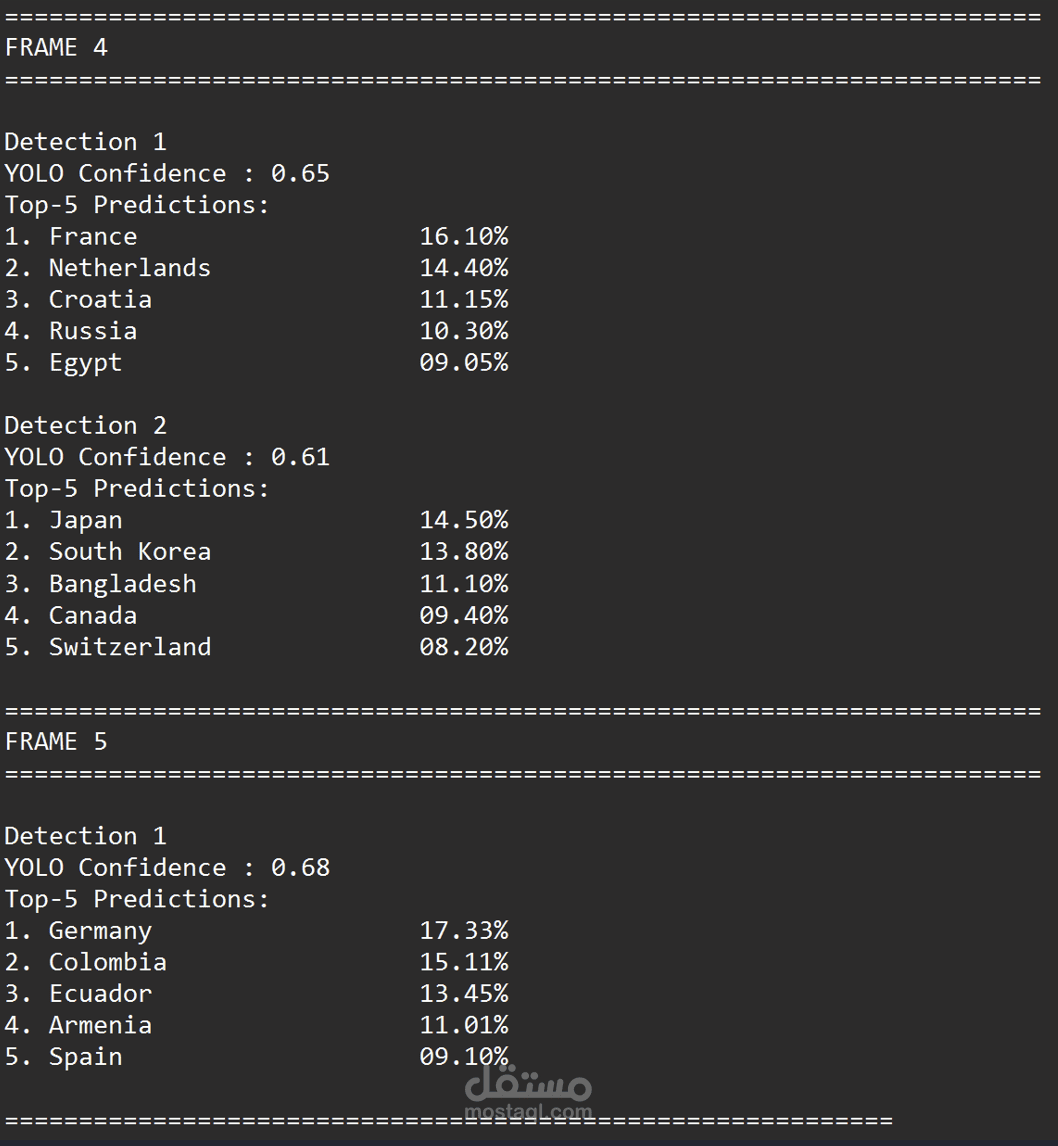
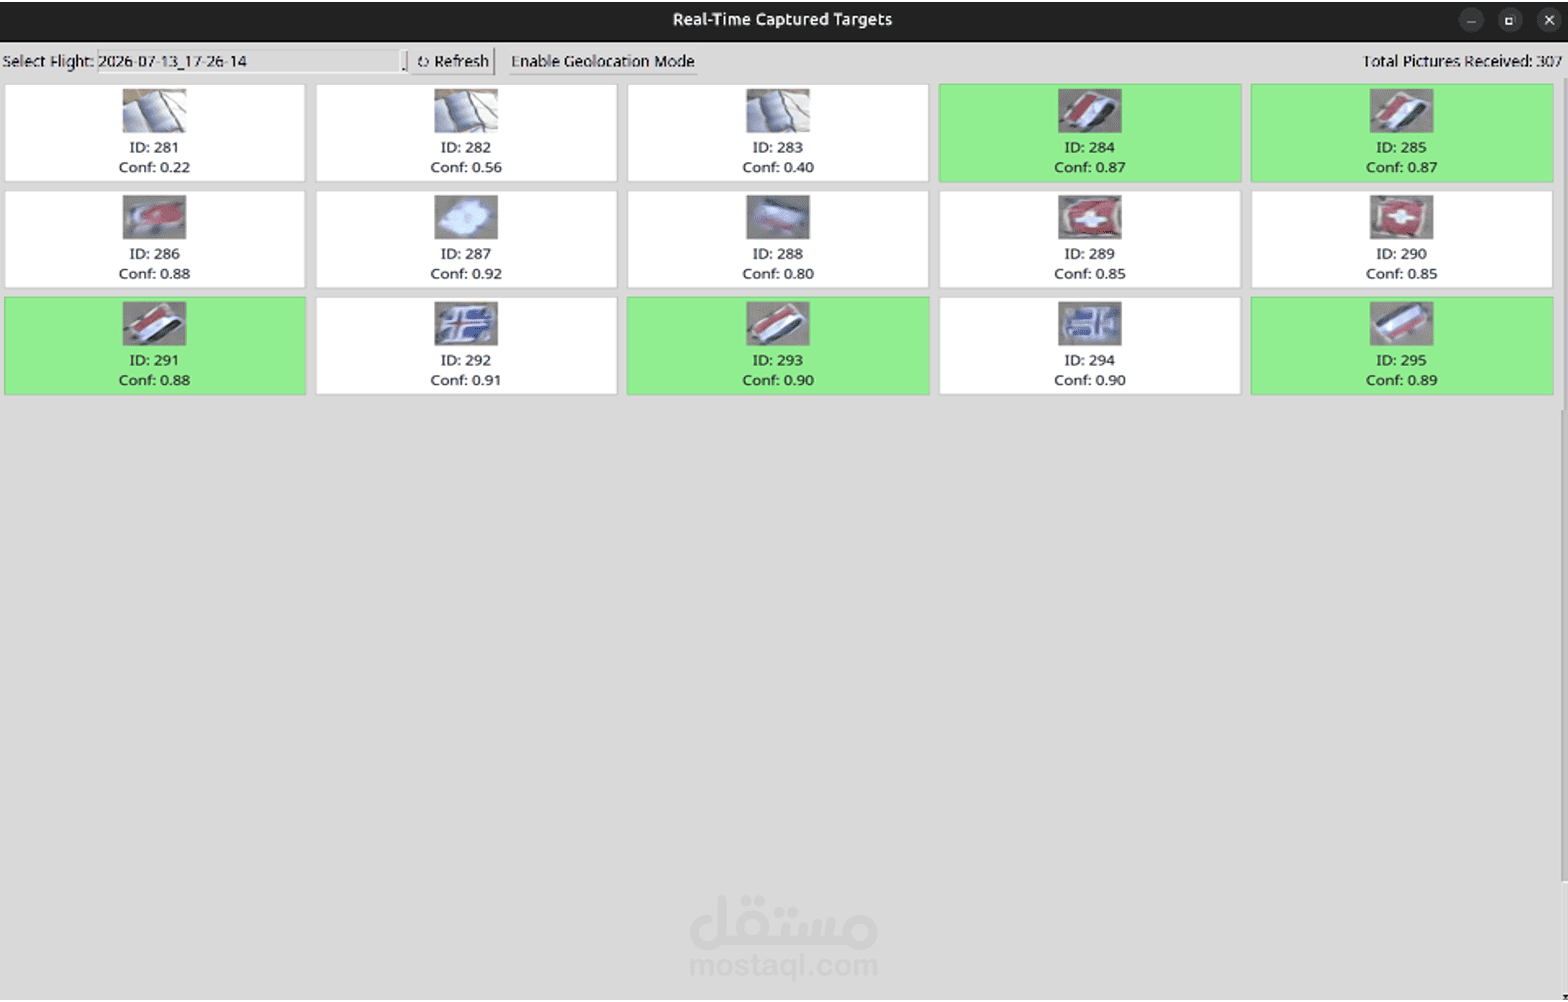
يعتمد النظام على نموذج YOLO مخصص لاكتشاف العلم داخل الصورة، ثم تتم معالجة منطقة الاكتشاف وتمريرها إلى نموذج تصنيف عميق للتعرف على الدولة أو الجهة التي يمثلها العلم.
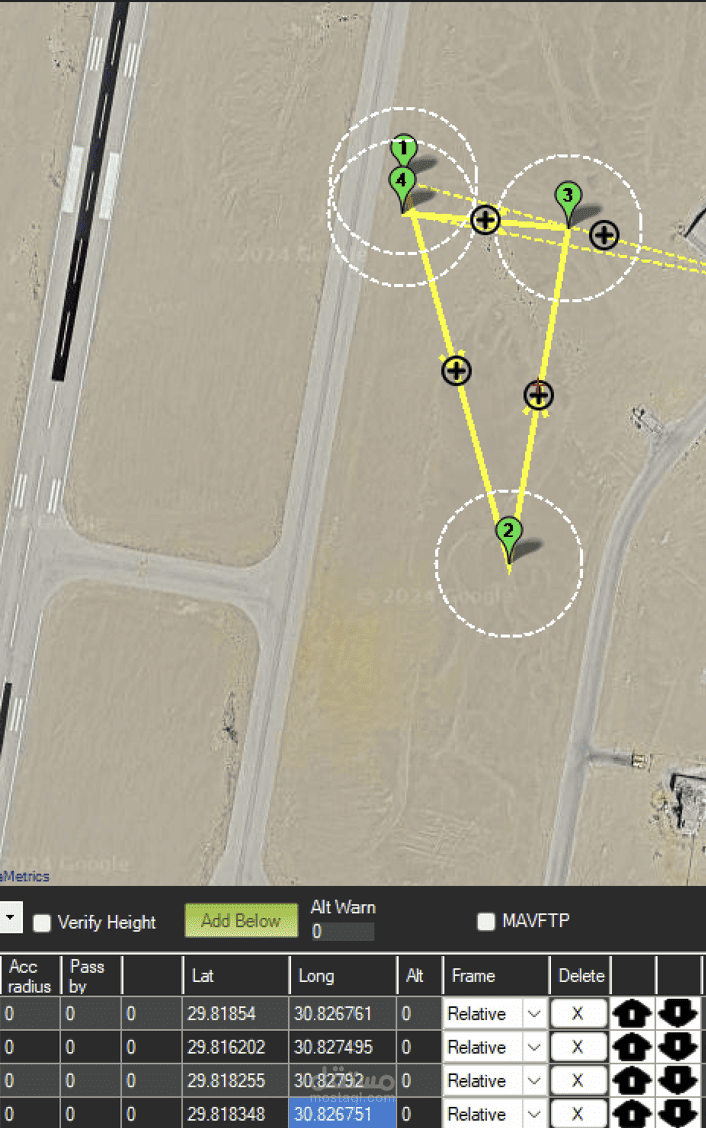
بعد اكتشاف العلم، يستخدم النظام بيانات الصورة ومعلومات الطيران مثل موقع الطائرة وارتفاعها واتجاه الكاميرا لتقدير الموقع الجغرافي للهدف. يتم ذلك باستخدام تقنيات Geolocation وTriangulation لتحويل موقع الهدف في الصورة إلى إحداثيات جغرافية يمكن استخدامها ضمن المهمة.
تم دمج نظام الرؤية الحاسوبية مع نظام الطيران باستخدام MAVLink، مما يسمح بتبادل بيانات الاكتشاف والموقع بين Jetson Nano وPixhawk واستخدام نتائج الرؤية الحاسوبية ضمن سير المهمة واتخاذ الإجراءات المناسبة بشكل آلي.
كما تم تطوير (GUI) لعرض الصور والنتائج والأهداف المكتشفة والبيانات المرتبطة بها، مما يوفر وسيلة لمتابعة أداء النظام أثناء تنفيذ المهمة.
يمثل النظام سلسلة متكاملة تبدأ من التقاط الصورة وتنتهي باكتشاف الهدف وتصنيفه وتقدير موقعه الجغرافي وربطه بنظام الطيران:
Camera → Jetson Nano → YOLO Detection → Flag Classification → Geolocation / Triangulation → GUI → MAVLink → Pixhawk
أهم ما تم تنفيذه:
- تطوير نظام اكتشاف الأعلام باستخدام Computer Vision وDeep Learning.
- تشغيل نماذج الذكاء الاصطناعي على Jetson Nano كمنصة معالجة على متن الطائرة.
- معالجة الصور والفيديوهات القادمة من الكاميرا أثناء الطيران.
- حساب الموقع الجغرافي للهدف اعتمادًا على بيانات الطائرة والصورة وتقنيات Geolocation وTriangulation.
- التكامل بين Jetson Nano وPixhawk باستخدام MAVLink.
- تطوير واجهة رسومية لعرض الاكتشافات ونتائج النظام والبيانات المرتبطة بها.
- ربط مكونات الرؤية الحاسوبية والذكاء الاصطناعي والتحكم في الطيران ضمن منظومة UAV متكاملة.
- اختبار النظام ضمن بيئة المحاكاة ArduPilot Simulation والاختبارات العملية.
التقنيات المستخدمة:
Python، PyTorch، YOLO، OpenCV، Jetson Nano، Pixhawk، MAVLink، Computer Vision، Deep Learning، Image Processing، Geolocation، Triangulation، GUI Development، Dataset Preparation، Model Training & Evaluation.
يمثل المشروع تطبيقًا عمليًا لدمج الذكاء الاصطناعي والرؤية الحاسوبية والأنظمة المدمجة والملاحة الجوية ضمن نظام UAV ذاتي التشغيل قادر على اكتشاف الأهداف وتصنيفها وتقدير مواقعها الجغرافية أثناء تنفيذ المهمة.