Autonomous Shape Detection & Payload Drop Mission
تفاصيل العمل
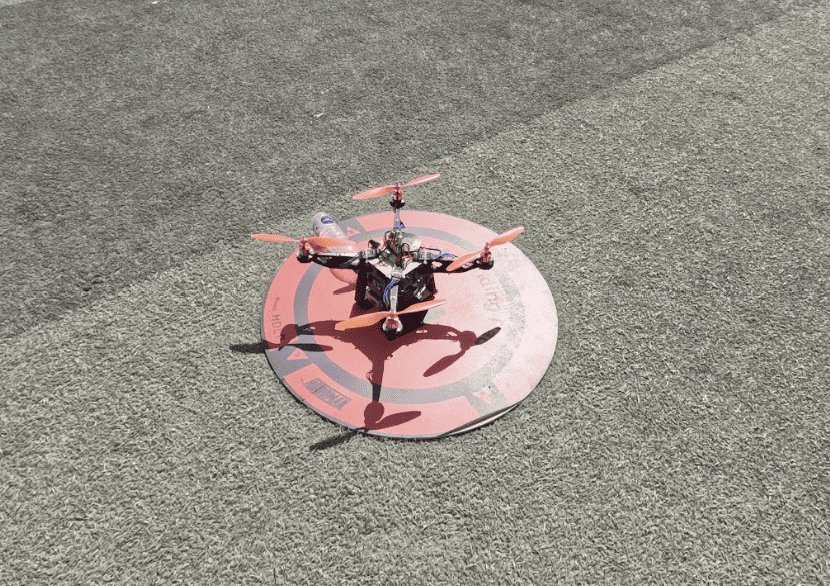
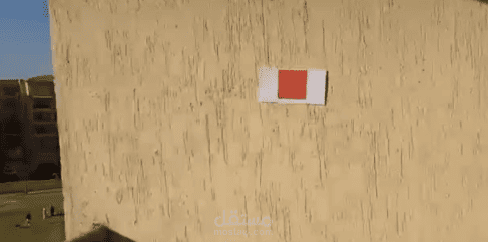
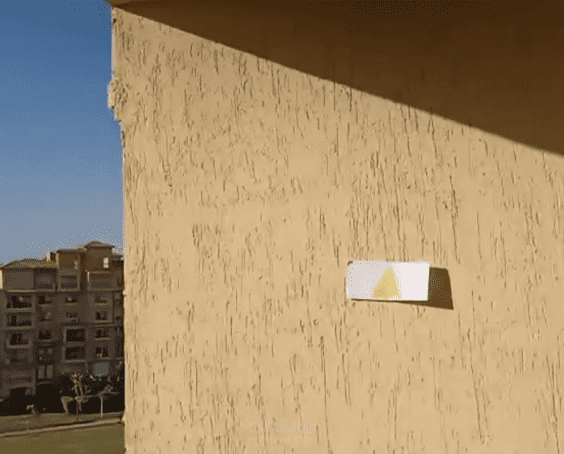
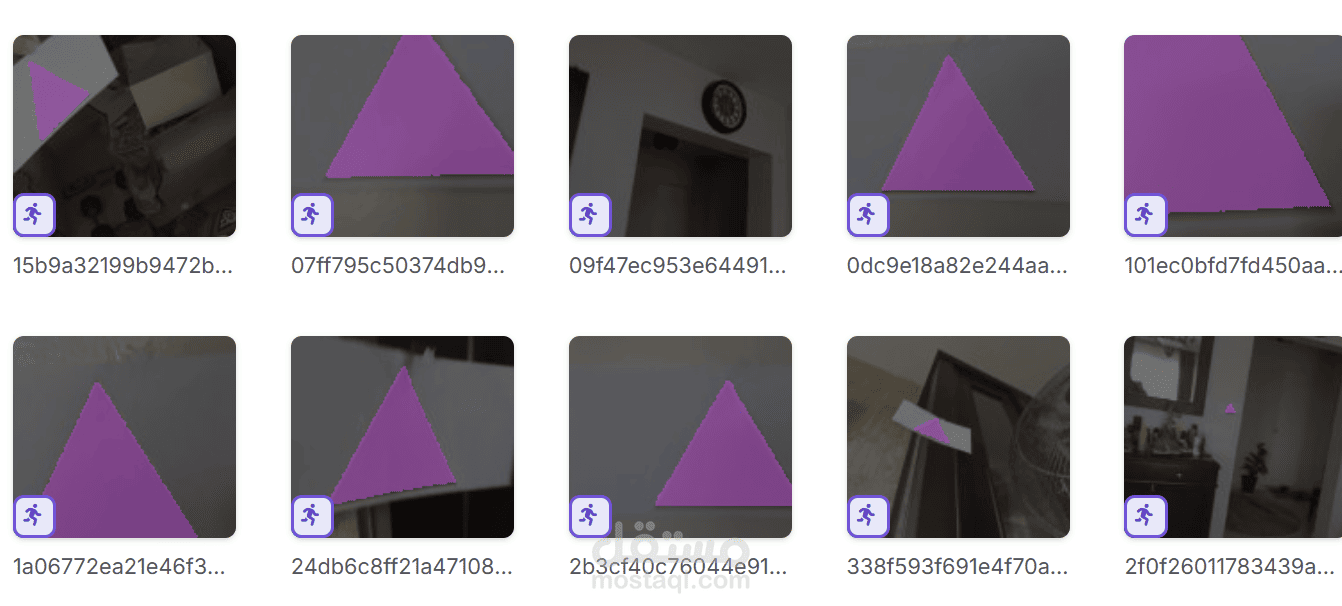
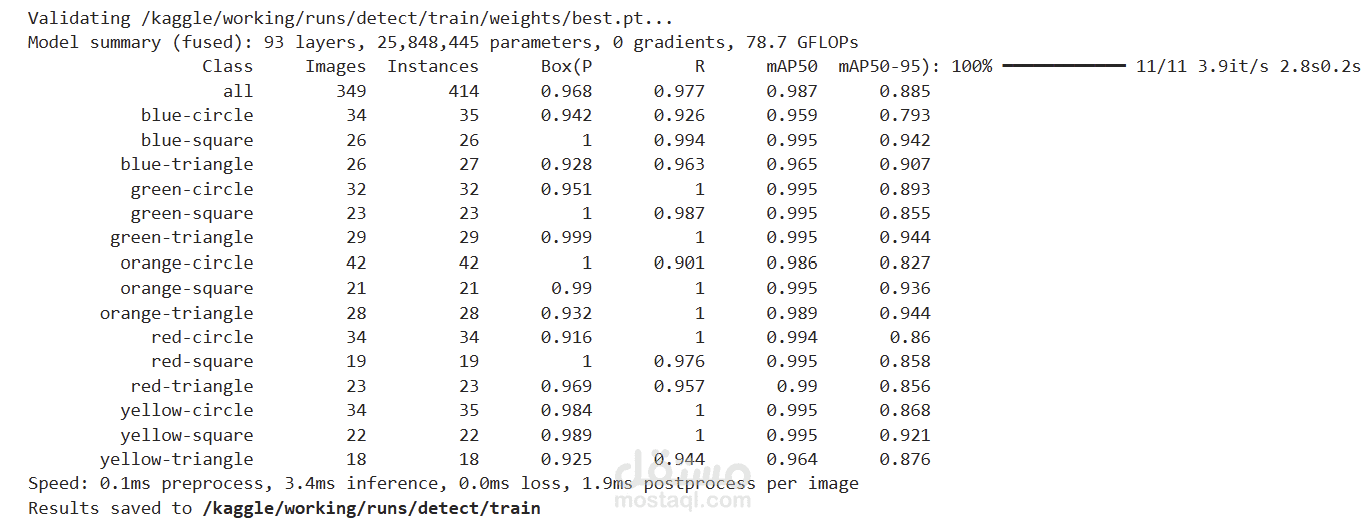
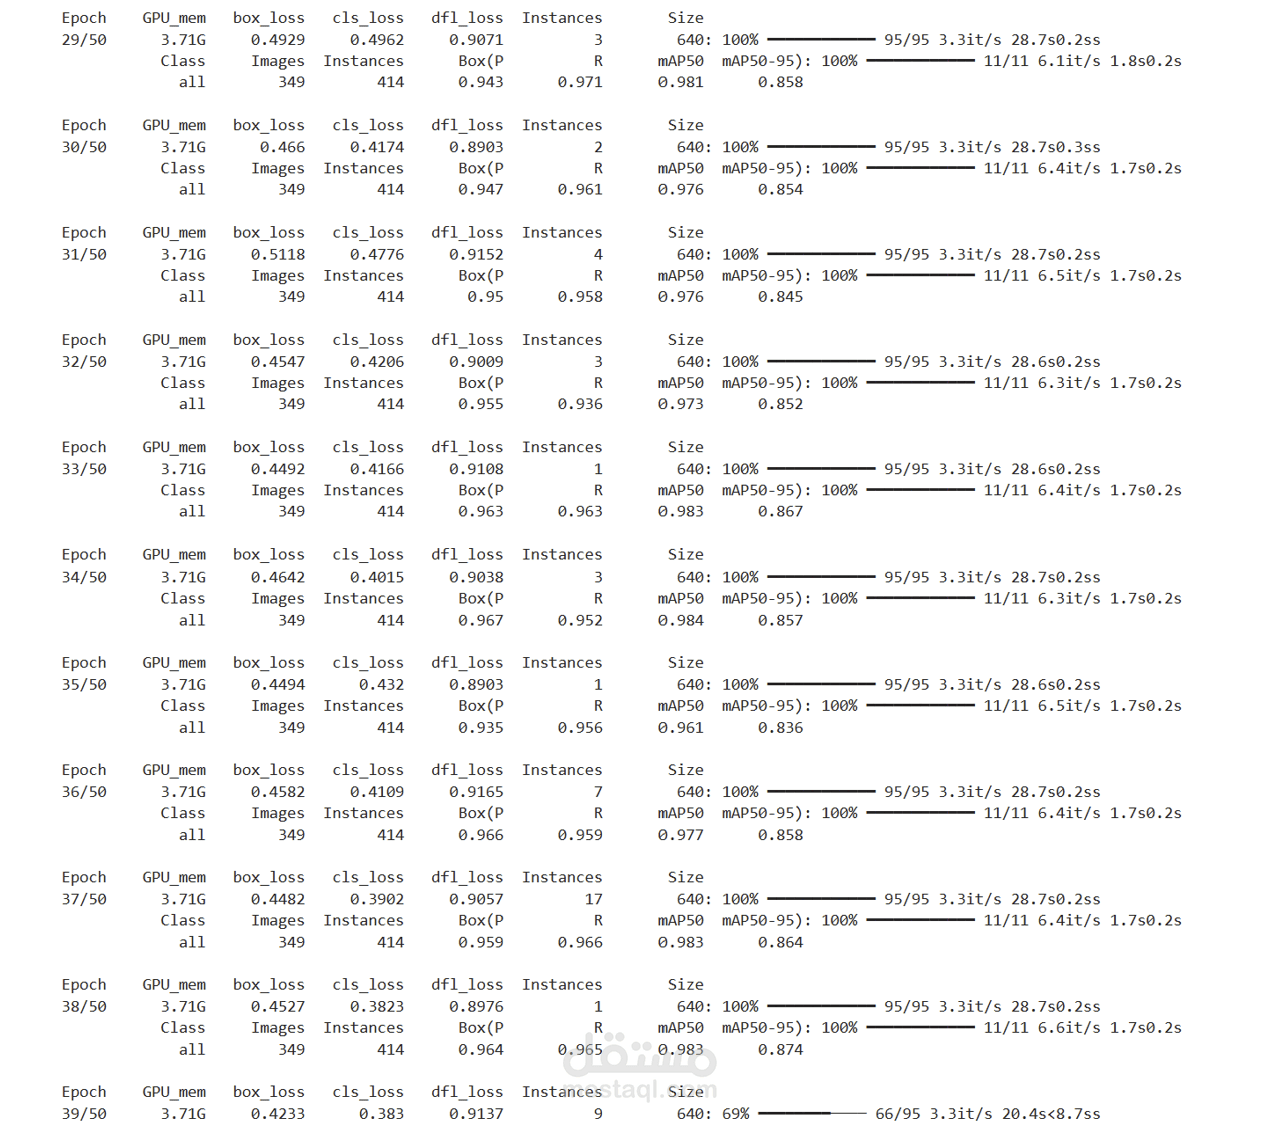
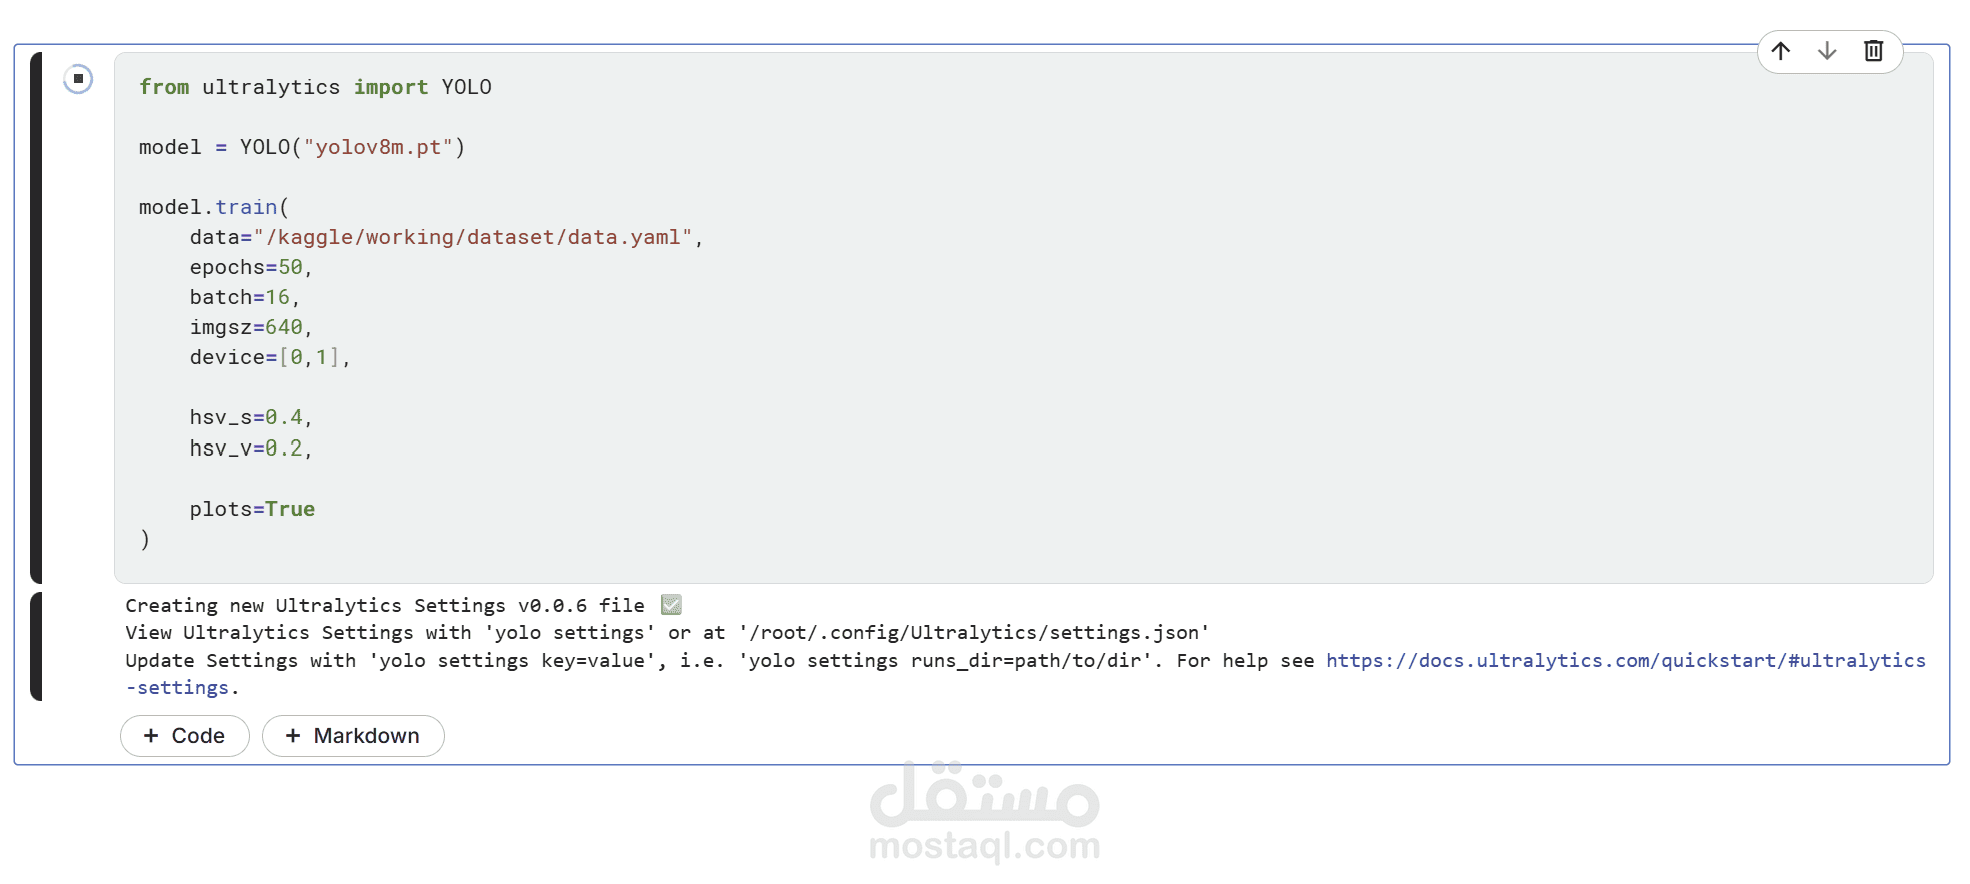
مهمة طيران ذاتية بالكامل تعتمد على الرؤية الحاسوبية لاكتشاف شكل محدد وتنفيذ إسقاط الحمولة
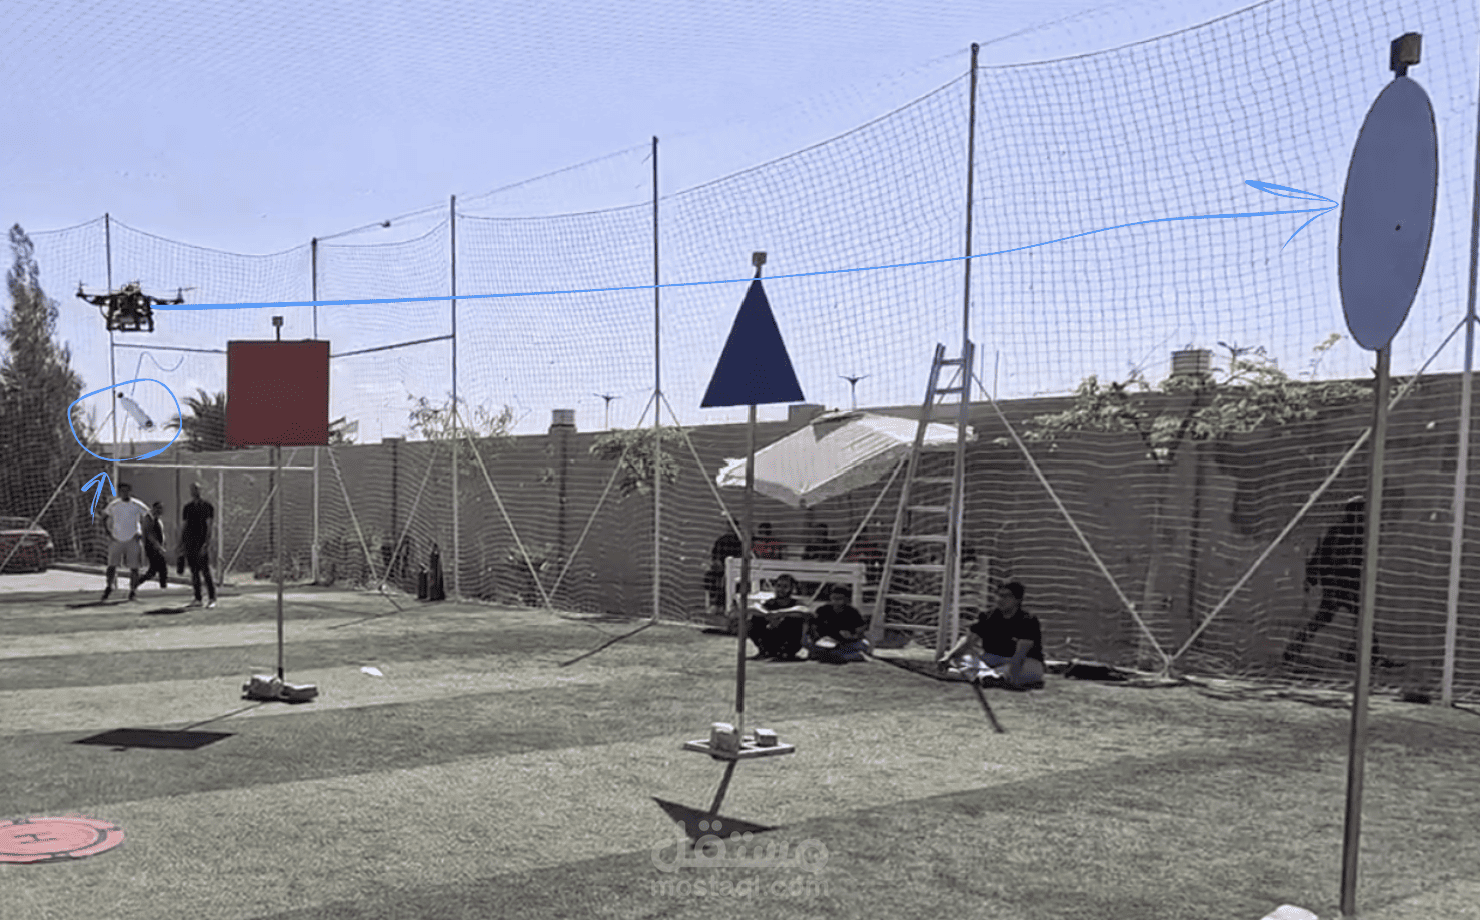
طورت ونفذت نظامًا لمهمة طيران ذاتية تعتمد على الرؤية الحاسوبية، حيث تقوم الطائرة بتنفيذ مسار المهمة بشكل مستقل، ثم تستخدم الكاميرا لاكتشاف الشكل المستهدف أثناء الطيران.
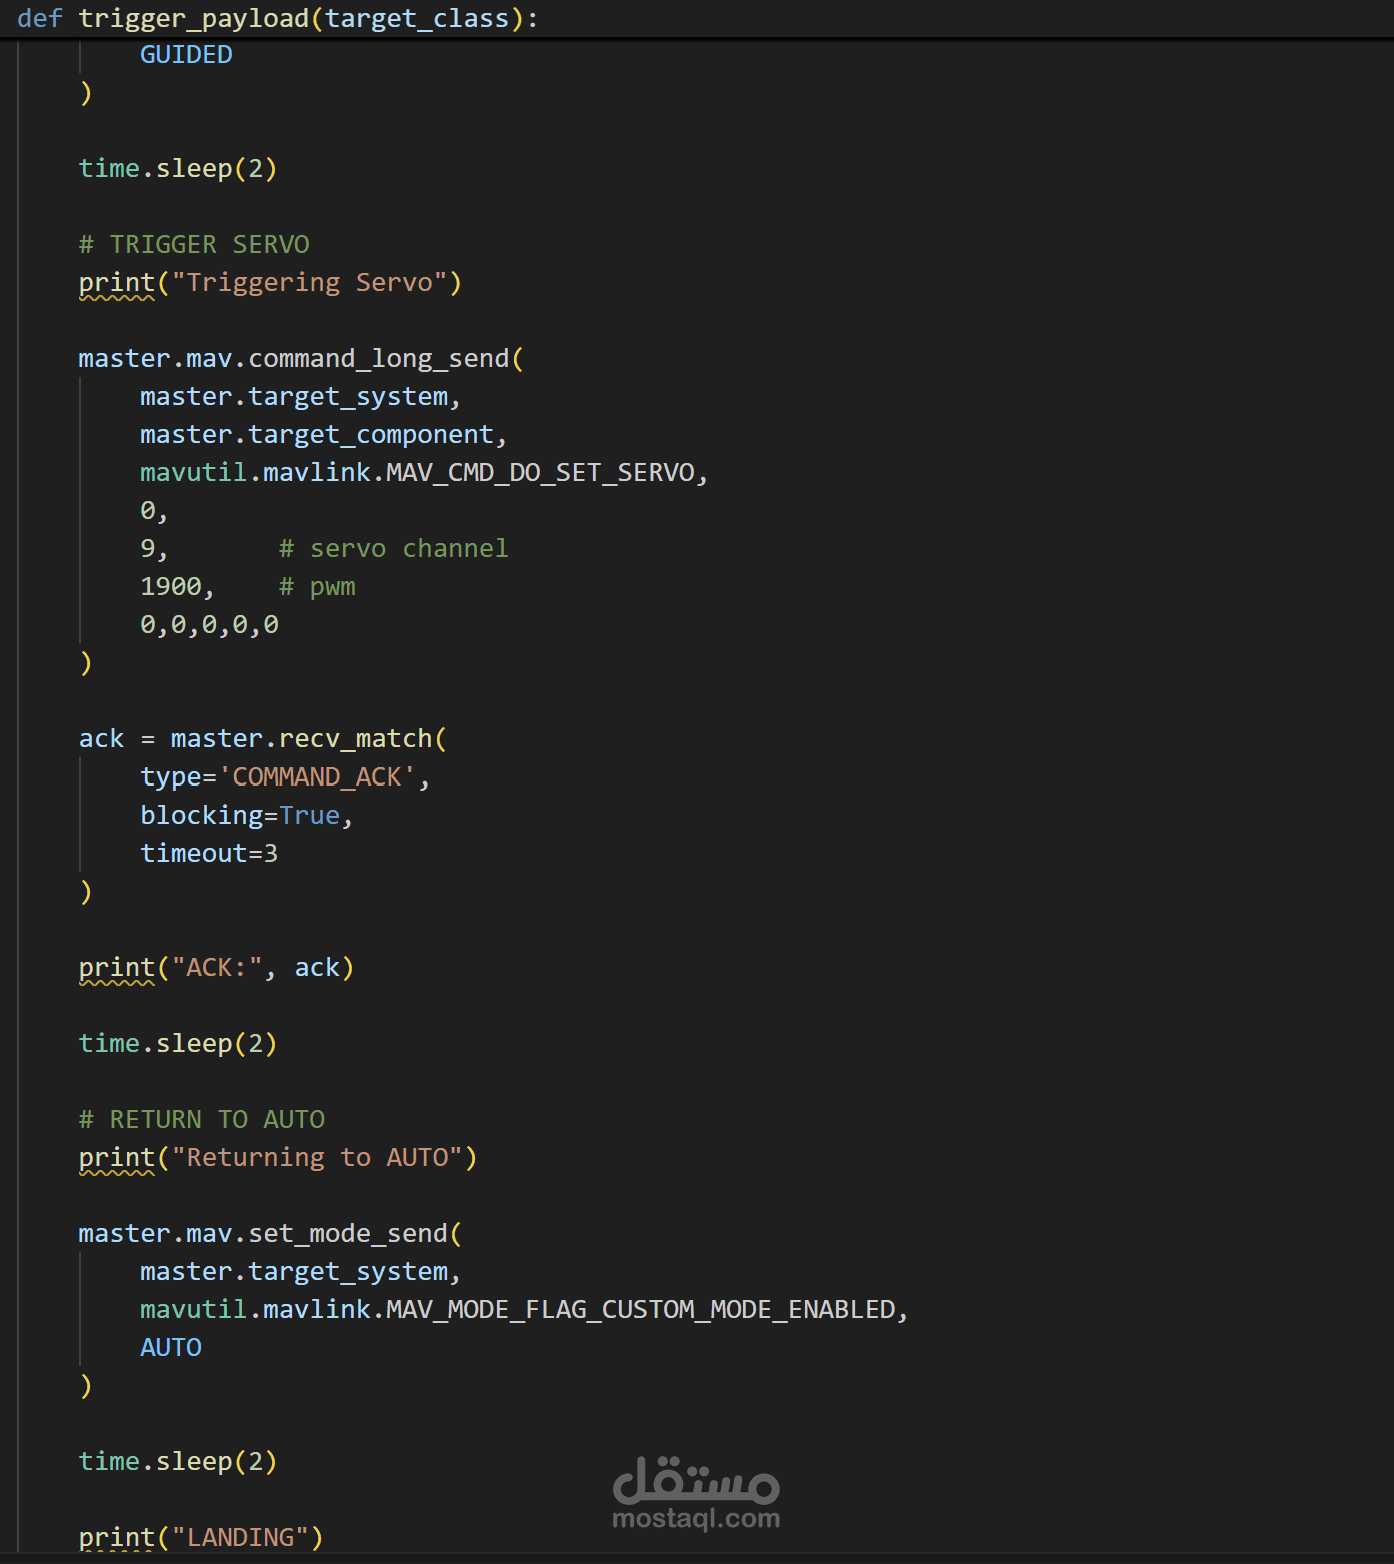
عند اكتشاف الشكل المحدد، يقوم النظام باتخاذ القرار وتنفيذ عملية إسقاط الحمولة بشكل آلي، ثم تستمر الطائرة في تنفيذ المهمة حتى إتمام مرحلة الهبوط دون الحاجة إلى تدخل يدوي.
يمثل المشروع تطبيقًا متكاملًا للرؤية الحاسوبية واتخاذ القرار والتحكم في الطائرة، وليس مجرد نموذج منفصل لاكتشاف الأشكال.
تسلسل المهمة:
الإقلاع ← تنفيذ المسار ← البحث عن الهدف ← اكتشاف الشكل ← اتخاذ القرار ← إسقاط الحمولة ← استكمال المهمة ← الهبوط الذاتي
أهم ما تم تنفيذه:
- تطوير نظام لاكتشاف الأشكال باستخدام الرؤية الحاسوبية والذكاء الاصطناعي.
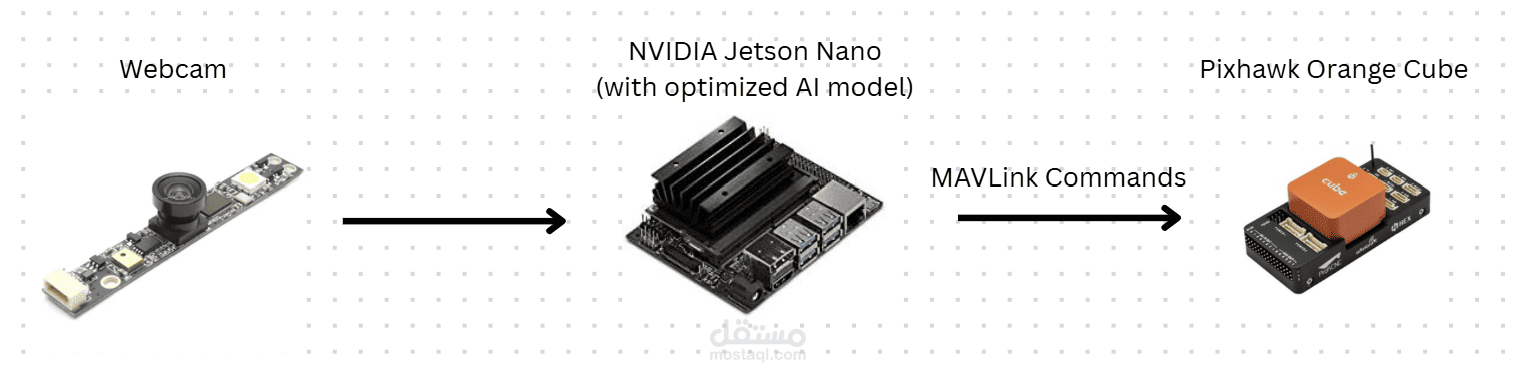
- معالجة الصور القادمة من كاميرا الطائرة أثناء المهمة.
- تحديد الشكل المستهدف أثناء الطيران.
- ربط نتيجة الاكتشاف بقرار تنفيذي داخل نظام الطيران.
- تنفيذ عملية إسقاط الحمولة تلقائيًا عند اكتشاف الهدف.
- استكمال المهمة بعد تنفيذ الإسقاط.
- تنفيذ الهبوط بشكل ذاتي في نهاية المهمة.
- اختبار التكامل بين الرؤية الحاسوبية ونظام التحكم بالطائرة.
التقنيات المستخدمة:
Python، Computer Vision، Deep Learning، OpenCV، Pixhawk، MAVLink.
الهدف من المشروع هو بناء منظومة قادرة على الإدراك البصري واتخاذ القرار وتنفيذ إجراء فعلي أثناء المهمة الجوية بشكل مستقل.