غواصة مائية للتحكم عن بعد
تفاصيل العمل
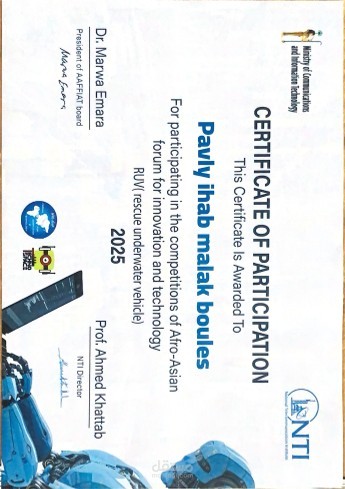
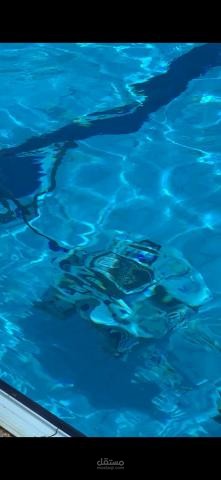
قيادة تطوير البرمجيات بالكامل لفريق الـ ROV؛ الإشراف على البرمجيات المدمجة (Firmware)، وتكامل نظام ROS، والرؤية الحاسوبية، وأنظمة الواجهة الرسومية عبر كامل منظومة البرمجيات.
تطوير بنية تحكم قائمة على ROS على متحكم Raspberry Pi؛ ودمج حساسات IMU للحصول على تغذية راجعة فورية لاتجاه المركبة، وتنفيذ متحكمات PID لتحقيق ملاحة مستقرة تحت الماء.
بناء خط معالجة للرؤية الحاسوبية باستخدام نماذج الذكاء الاصطناعي (YOLO) للكشف عن الأجسام وإدراك البيئة تحت المائية.
تصميم وتطوير واجهة المستخدم الخاصة بالمشغّل باستخدام Qt Designer وPython لعرض بيانات القياس عن بُعد (Telemetry) في الوقت الفعلي والتحكم في المركبة.
دمج حساسات الضغط ودرجة الحرارة عبر بروتوكولي I2C وSPI؛ والتعاون مع الفرق الميكانيكية والكهربائية لضمان تكامل سلس بين الأجهزة والبرمجيات.
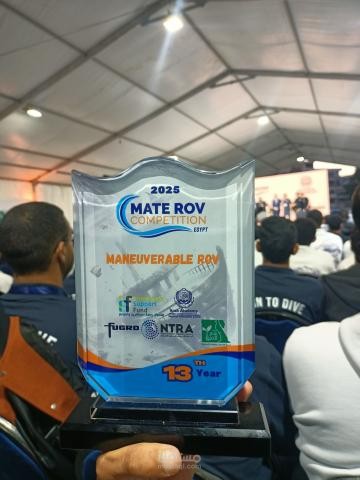
المساهمة في الفوز بجائزة أفضل مركبة تحكم عن بعد من حيث القدرة على المناورة (Best Maneuverable ROV)، وتحقيق المركز الرابع عامة في مسابقة MATE ROV 2024.