Modular Mecanum-Wheel Mobile Manipulator
تفاصيل العمل
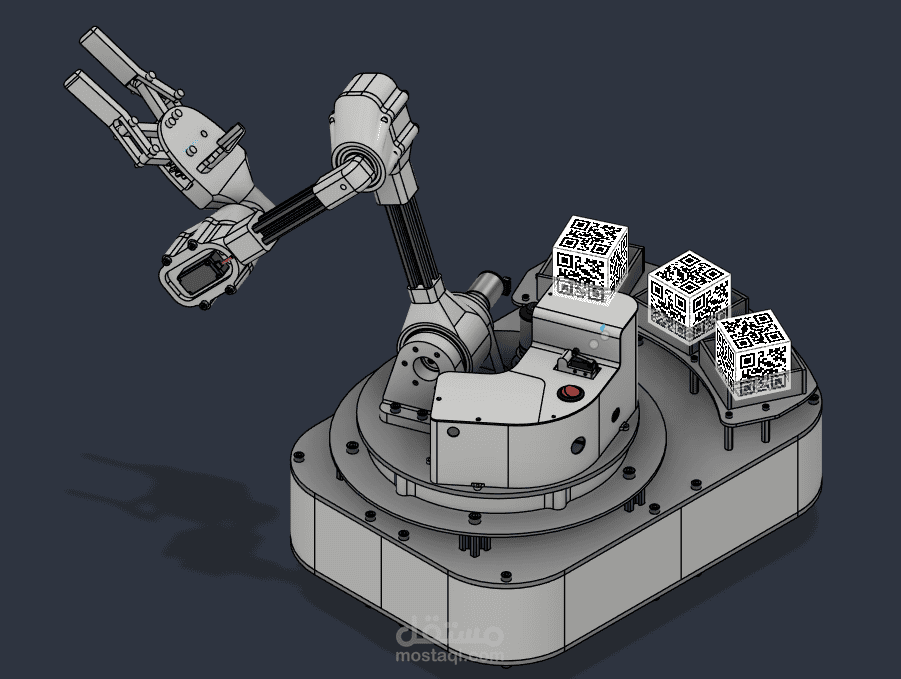
تصميم وتطوير منصة روبوتية متنقلة باستخدام عجلات Mecanum، مع دمج نظام تحكم قائم على ESP32، وذراع روبوتية، ووحدات إلكترونية مخصصة. شمل المشروع تصميم الأجزاء الميكانيكية وتجميع النظام، والتحكم في الحركة، والتكامل بين المكونات الميكانيكية والإلكترونية والبرمجية، مع تطوير واجهة للتحكم ومتابعة النظام.