روبوت ذكي — نظام مدمج ثنائي الوضع
تفاصيل العمل
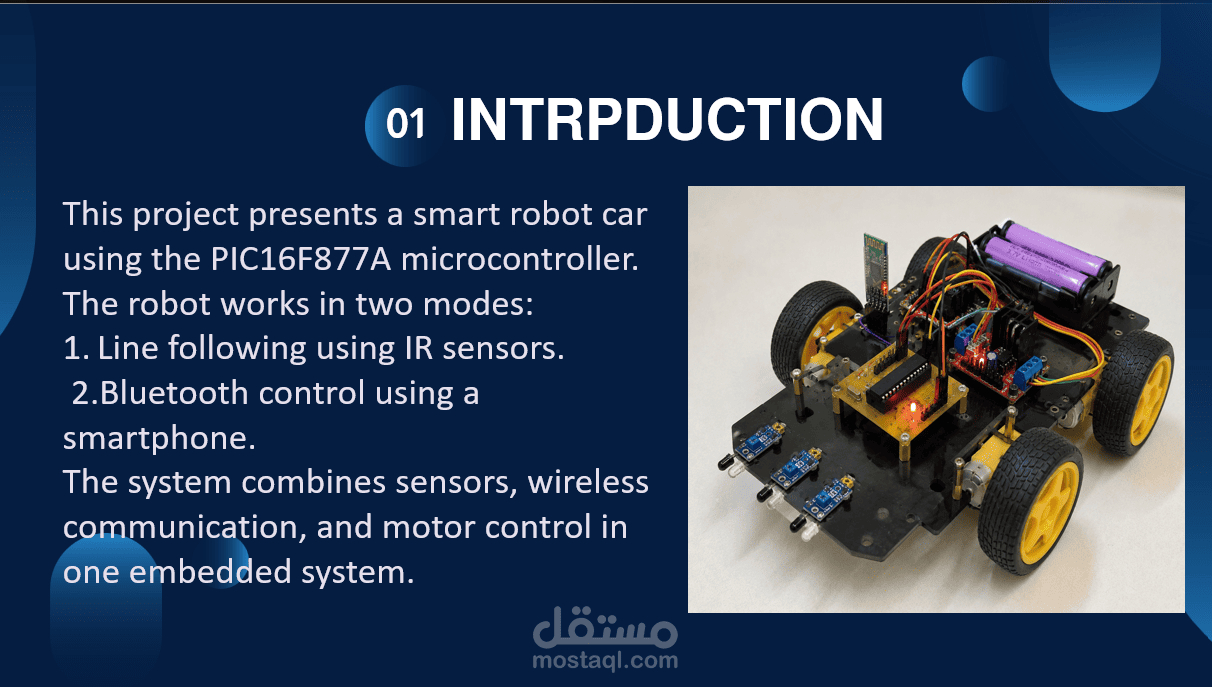
روبوت ذكي — نظام مدمج ثنائي الوضع
صممت وبنيت روبوت متحكم فيه بميكروكنترولر PIC16F877A، بيشتغل بوضعين: تتبع خط تلقائي باستخدام حساسات IR، وتحكم يدوي عن طريق تطبيق بلوتوث من الموبايل. برمجت منطق التحكم بالكامل بلغة Embedded C — شامل دوال التحكم في الموتور، واستقبال الأوامر عن طريق البلوتوث (UART)، واتخاذ قرارات لحظية بناءً على قراءة الحساسات مع استخدام PWM للتحكم السلس في سرعة الموتور.
المكونات: PIC16F877A, HC-05 Bluetooth Module, IR Sensors, L298N Motor Driver, DC Motors
المهارات: Embedded C, تصميم الدوائر, بروتوكول UART, الأنظمة اللحظية