Smart RC Car with Robotic Arm
تفاصيل العمل
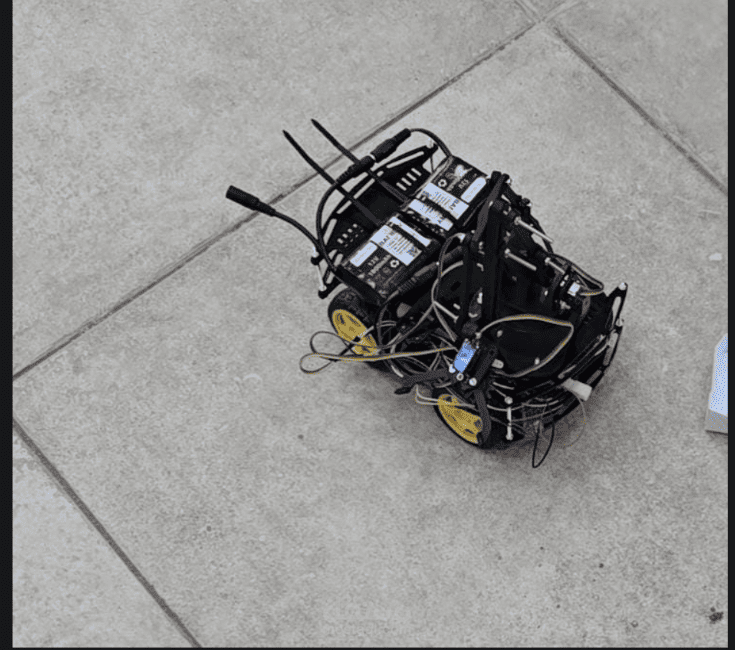
مشروع سيارة ذكية يتم التحكم بها عن بُعد، مزودة بذراع روبوتية قادرة على التقاط ونقل الأشياء الموجودة أمام السيارة. تم تنفيذ المشروع باستخدام Arduino، ومحركات DC، وServo Motors، وMotor Drivers، بالإضافة إلى وحدات تحكم واتصال لاسلكي.
يهدف المشروع إلى دمج التحكم في حركة السيارة مع التحكم في الذراع الروبوتية لتنفيذ مهام الالتقاط والنقل، مما يجمع بين البرمجة، الأنظمة المدمجة، والتحكم في المحركات ضمن نظام عملي متكامل.