السادات
تفاصيل العمل
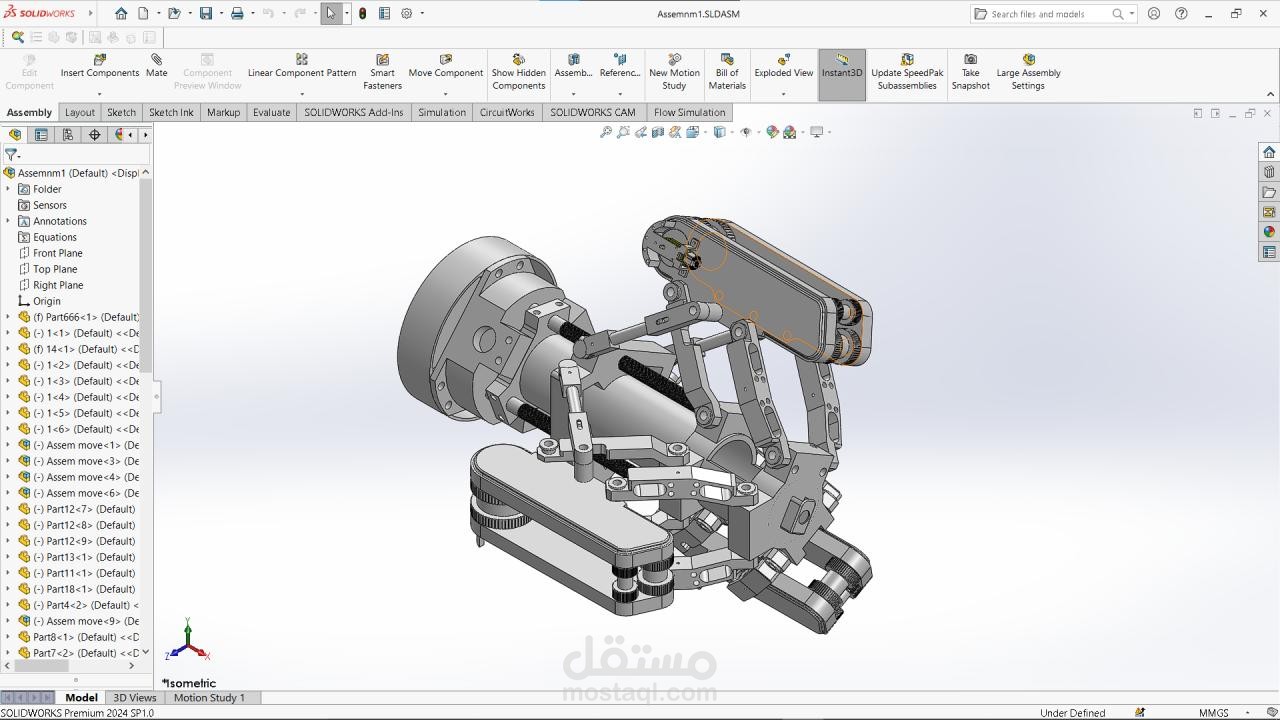
Pipe Inspection Robot
Designed and developed a robotic pipe inspection prototype featuring a mechanical linkage system, mobility mechanism, and integrated lighting for confined environment navigation. The robot was designed using SOLIDWORKS and controlled remotely using an ESP32 microcontroller, with integrated sensors for internal pipe inspection and monitoring.