روبوت حب متاهه
تفاصيل العمل
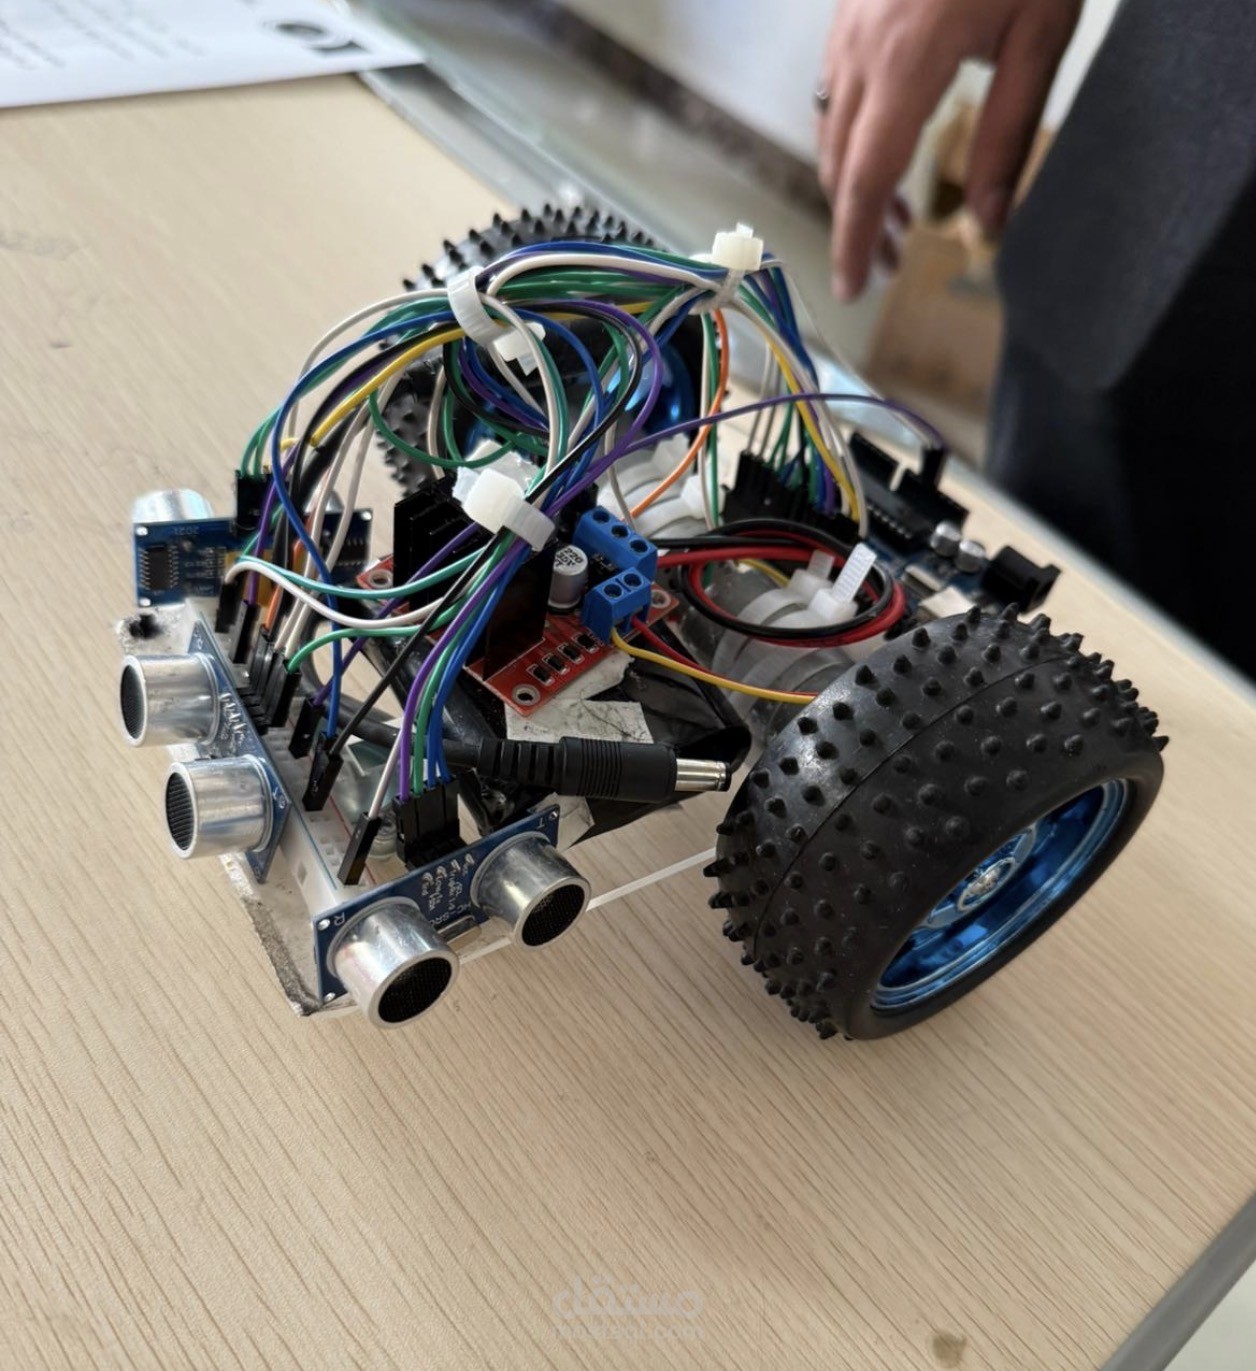
مشروع روبوت ذكي قادر على استكشاف وحل المتاهات بشكل ذاتي. يعتمد الروبوت على مجموعة من الحساسات لاكتشاف الجدران والعوائق وتحديد المسار المناسب، ثم استخدام خوارزمية Maze Solving لاتخاذ القرارات والتنقل داخل المتاهة حتى الوصول إلى نقطة النهاية.
تم تنفيذ المشروع باستخدام Arduino مع دمج الـSensors والـMotors والـProgramming لبناء نظام قادر على الحركة واتخاذ القرارات بشكل Autonomous.
Technologies: Arduino, C/C++, Sensors, Motors, Robotics, Maze Solving Algorithm.