ثلاثي الأبعاد لقابض آلي
تفاصيل العمل
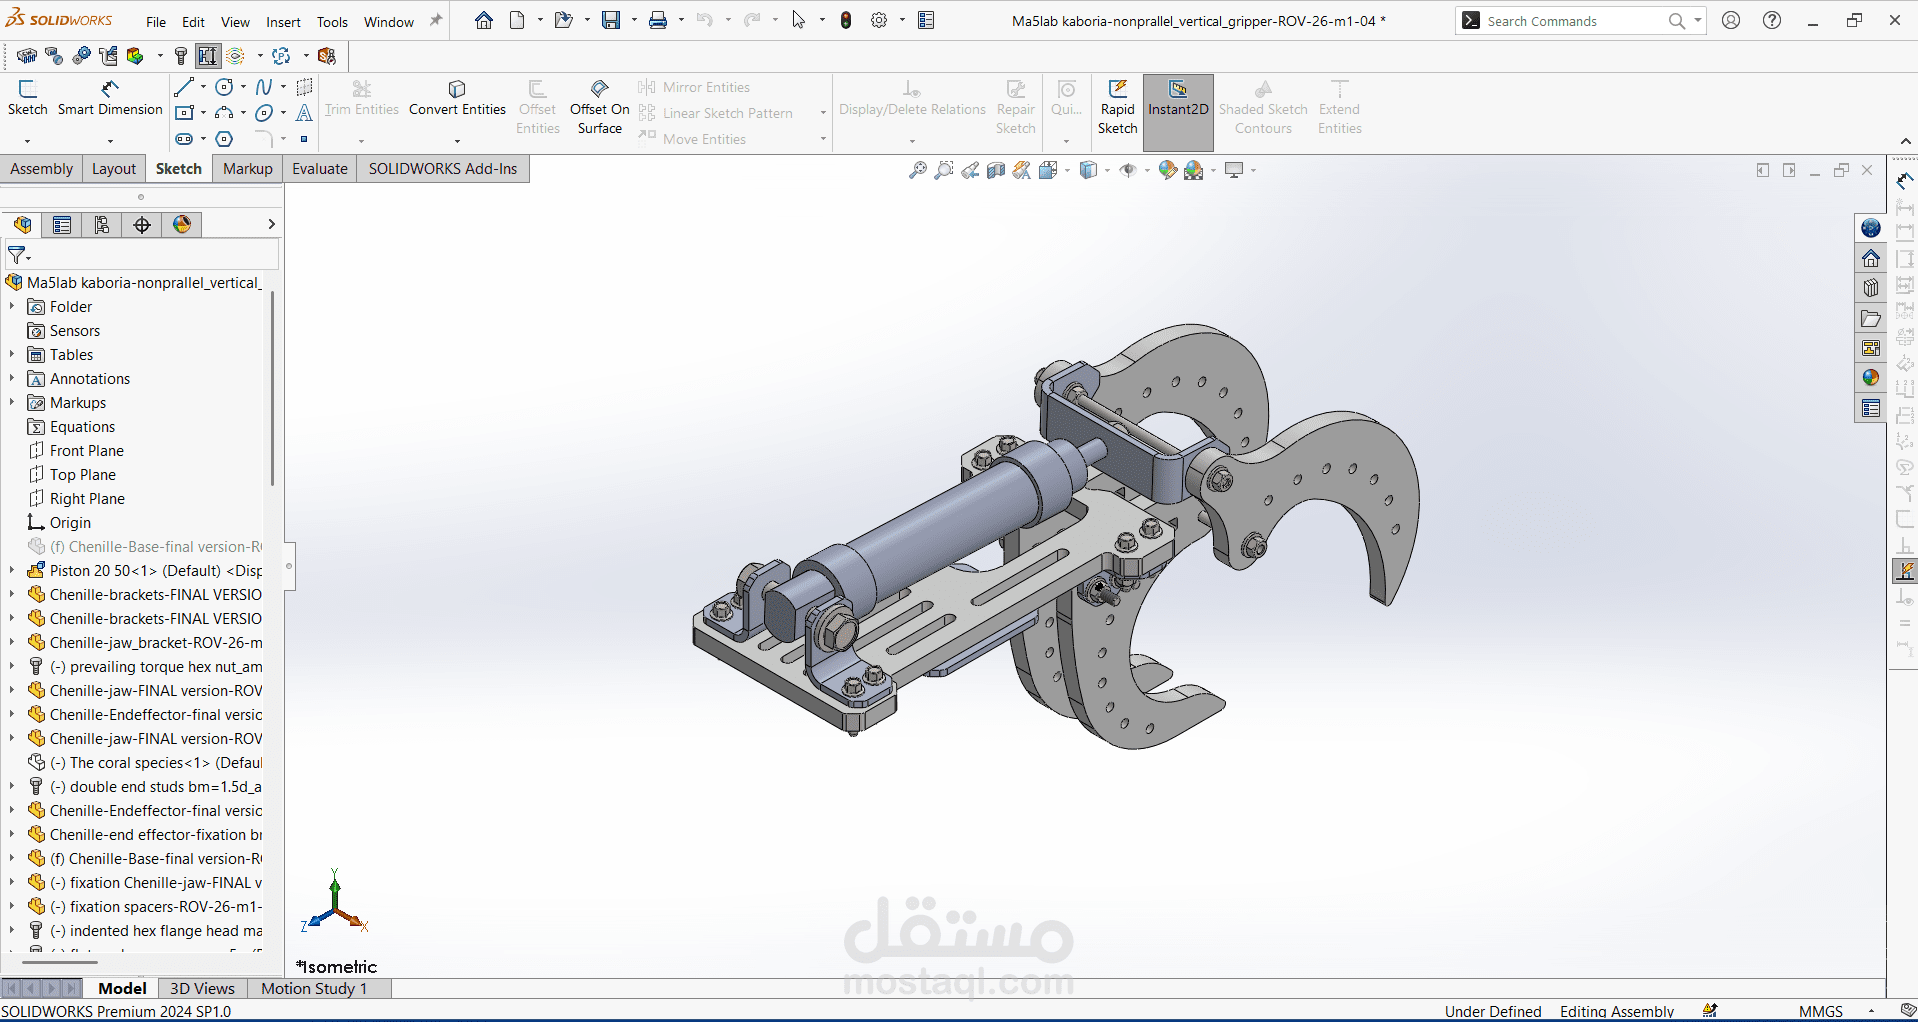
يستعرض هذا المشروع تصميماً ميكانيكياً ثلاثي الأبعاد لقابض آلي (Robotic Gripper) مصمم خصيصاً للعمل الشاق وتلبية متطلبات المركبات الغاطسة الموجهة عن بُعد (ROVs). تم التركيز في التصميم على الموازنة بين قوة الأداء وسهولة التجميع والصيانة.
أبرز ملامح وآليات التصميم:
آلية النقل الحركي: يعتمد المخلب على مشغل خطي (أسطوانة نيوماتيكية) متصل بنظام وصلات ميكانيكية دقيق، لتحويل الحركة الخطية بكفاءة عالية إلى حركة دورانية تضمن فتح وإغلاق الفكين بقوة وإحكام.
تصميم الفكوك (Jaws): تم تصميم الفكوك بشكل منحني متداخل لتوفير أفضل زاوية إمساك (Grip) ممكنة، مما يجعله مثالياً لالتقاط الأجسام الأسطوانية أو العينات غير المنتظمة من قاع البحر. كما تم تفريغ الفكوك بثقوب مدروسة لتقليل الوزن الإجمالي دون التضحية بالصلابة.
هيكل التجميع: تم الاعتماد على الألواح المعدنية (Sheet Metals) المجمعة باستخدام البراغي والصواميل، مما يمنح الهيكل صلابة هيكلية ويجعل عملية استبدال الأجزاء التالفة سريعة وعملية.
قاعدة التثبيت: زُوّدت القاعدة السفلية بشقوق طولية (Slots) لتوفر مرونة عالية أثناء تثبيت المخلب على الهيكل الرئيسي للروبوت، مما يتيح تعديل موضعه بسهولة حسب الحاجة.
البرامج المستخدمة: SOLIDWORKS (لتصميم الأجزاء، التجميع، والمحاكاة الحركية).